
Español
Apariencia
La integración expone automáticamente una variedad de entidades dedicadas a la visualización y gestión de mapas. Estas incluyen entidades de cámara dinámica para renderizar mapas en vivo y guardados, entidades de selección para gestionar diseños de varios pisos y la rotación del mapa, entidades de botón para activar nuevas tareas de mapeo, y entidades de sensor que proporcionan datos históricos y seguimiento actual de las habitaciones.

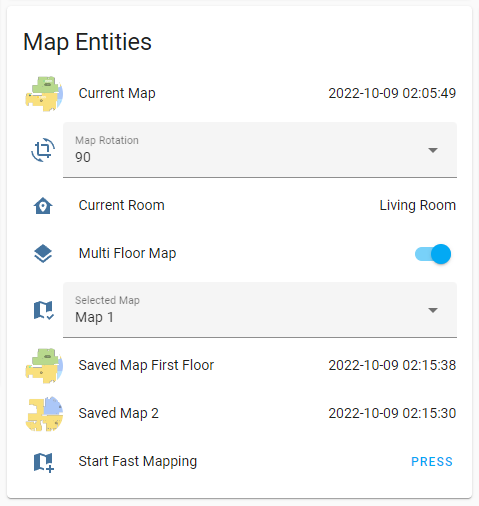
La disponibilidad de estas entidades depende de las capacidades de soporte de mapas del dispositivo y del método de conexión activo.
Hasta tres mapas guardados con entidades de cámara y selección generadas automáticamente para la gestión de mapas de varios pisos.
Nota
Los mapas guardados usan [original map id][version] como su formato map_id (por ejemplo, 46). Debido a eso, los IDs de los mapas cambian constantemente y no se pueden usar en los IDs de las entidades. En su lugar, las entidades de cámara del mapa usan un sistema de indexación. Los índices de mapa se crean a partir de la lista de mapas guardados ordenada por ID de mapa y se usan para nombrar mapas que no tienen nombres personalizados. Por lo tanto, cuando map_2 se elimina de la lista, map_3 se eliminará en su lugar y map_3 se convertirá en map_2 (exactamente como se maneja en la aplicación oficial). Si el mapa de múltiples pisos está deshabilitado cuando existen varios mapas guardados, map_1 siempre se convertirá en el mapa seleccionado en lugar de eliminar otros mapas.

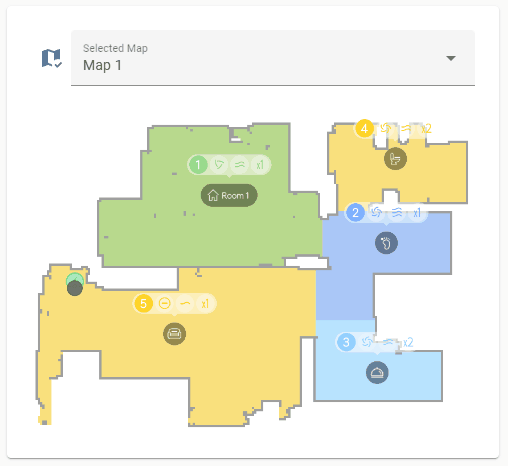
| Nombre | Descripción | Notas |
|---|---|---|
map | Mapa en vivo | Imagen del mapa en vivo |
map_data | Datos del mapa en vivo para valetudo-card | Deshabilitado por defecto |
map_1 | Primer mapa guardado | Mapa guardado en el índice 1 |
map_2 | Segundo mapa guardado | Mapa guardado en el índice 2, disponible si el mapa de múltiples pisos está habilitado y hay al menos dos mapas guardados en la lista de mapas |
map_3 | Tercer mapa guardado | Mapa guardado en el índice 3, disponible si el mapa de múltiples pisos está habilitado y hay al menos tres mapas guardados en la lista de mapas |
map_4 | Cuarto mapa guardado | Mapa guardado en el índice 4, disponible si el mapa de varios pisos está habilitado y hay al menos cuatro mapas guardados en la lista de mapas (solo disponible en aspiradoras con mapa WiFi) |
wifi_map_1 | Mapa WiFi del primer mapa guardado | Disponible en aspiradoras con mapa WiFi |
wifi_map_2 | Mapa WiFi del segundo mapa guardado | Disponible en aspiradoras con mapa WiFi |
wifi_map_3 | Mapa WiFi del tercer mapa guardado | Disponible en aspiradoras con mapa WiFi |
wifi_map_4 | Mapa WiFi del cuarto mapa guardado | Disponible en aspiradoras con mapa WiFi |
Las entidades de cámara solo están disponibles cuando se utiliza una conexión en la nube. Todas las entidades de cámara funcionan con una tasa de actualización dinámica determinada por el momento de la última solicitud y el estado actual del dispositivo. Un mapa solo se renderiza cuando se realiza una solicitud de imagen, y solo se actualizan las áreas modificadas de la imagen.
Los nombres de las cámaras de los mapas guardados se generan dinámicamente en función de su índice o nombre personalizado. Para configuraciones de varios pisos, las entidades de mapas guardados utilizan un sistema de indexación en lugar de un ID de mapa. Más información
El mapa en vivo no se puede editar directamente; después de realizar una edición, se renderiza el mapa guardado hasta que el robot inicia una nueva tarea de limpieza.
Nota
La entidad map_1 siempre muestra el mapa guardado del mapa seleccionado actualmente cuando la función de mapa de varios pisos está desactivada.
| Nombre | Descripción | Notas |
|---|---|---|
start_fast_mapping | Iniciar mapeo rápido | No disponible cuando se alcanza el número máximo de mapas |
start_mapping | Crear un nuevo mapa limpiando todo el piso | No disponible cuando se alcanza el número máximo de mapas |
backup_saved_map | Crear una copia de seguridad del mapa guardado actualmente | Disponible en dispositivos con función de copia de seguridad de mapas |
| Nombre | Descripción | Notas |
|---|---|---|
map_rotation | Establece la rotación del mapa seleccionado | Disponible con la función de mapas. No disponible cuando el mapa actual no es uno de los mapas seleccionados (se pueden configurar diferentes rotaciones para los mapas guardados, pero solo el mapa seleccionado es editable mediante esta entidad) |
selected_map | Mapa seleccionado actualmente | Disponible con la función de mapas. No disponible cuando la función de mapa multi-piso está desactivada o no está disponible (el robot terminará el trabajo activo cuando se cambie el mapa seleccionado) |
Las entidades de selección de habitación se generan dinámicamente a partir de mapas guardados y se utilizan para editar la configuración de limpieza personalizada por habitación.
| Nombre | Descripción | Notas |
|---|---|---|
cleaning_history | Detalles del trabajo de limpieza anterior como atributos | Disponible con función de mapa |
cruising_history | Detalles del trabajo de recorrido anterior como atributos | Disponible con función de mapa |
current_room | Habitación actual en la que se encuentra la aspiradora | Disponible con función de mapa |