
हिन्दी
स्वरुप
इस एकीकरण से मानचित्र दृश्य और प्रबंधन के लिए समर्पित विभिन्न इकाइयों का स्वचालित प्रदर्शन होता है। इनमें लाइव और सहेजे गए मानचित्रों को रेंडर करने के लिए डायनेमिक कैमरा इकाइयाँ, बहु-मंजिला लेआउट और मानचित्र घुमाव को प्रबंधित करने के लिए चयन इकाइयाँ, नए मानचित्रण कार्य शुरू करने के लिए बटन इकाइयाँ, और ऐतिहासिक डेटा और वर्तमान कमरे की ट्रैकिंग प्रदान करने वाले सेंसर इकाइयाँ शामिल हैं।

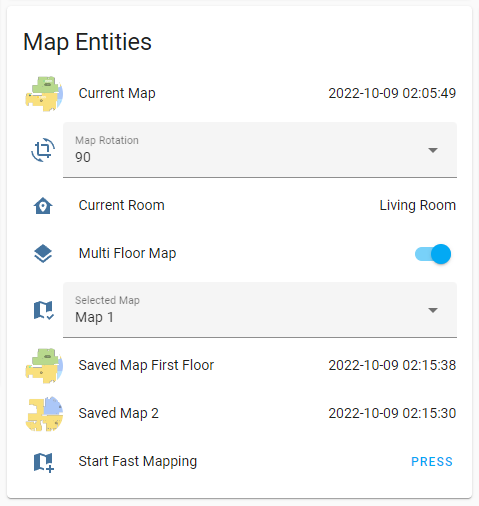
इन इकाइयों की उपलब्धता डिवाइस की मानचित्र समर्थन क्षमताओं और सक्रिय कनेक्शन विधि पर निर्भर करती है।
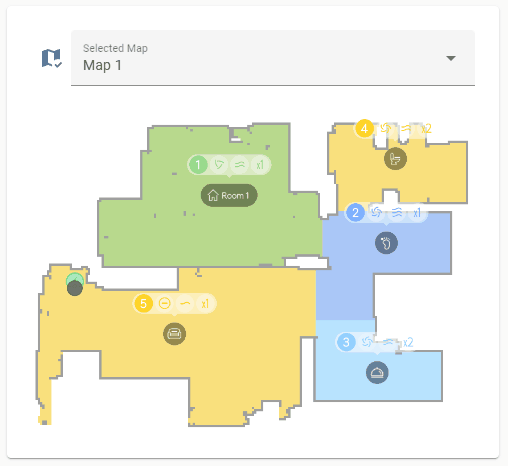
बहु-मंजिला मानचित्र प्रबंधन के लिए स्वचालित रूप से उत्पन्न कैमरा और चयन इकाइयों के साथ तीन तक सहेजे गए मानचित्र।
नोट
सहेजे गए मानचित्र अपने map_id फॉर्मेट के रूप में [original map id][version] का उपयोग करते हैं (उदाहरण: 46)। इसके कारण, मानचित्र आईडी लगातार बदलती रहती हैं और एंटिटी आईडी पर उपयोग नहीं की जा सकतीं। इसके बजाय, मानचित्र कैमरा एंटिटीज़ इंडेक्सिंग सिस्टम का उपयोग करती हैं। मानचित्र इंडेक्स, सहेजे गए मानचित्रों की सूची में मानचित्र आईडी के क्रम से बनाए जाते हैं और बिना कस्टम नाम के मानचित्रों के नामकरण के लिए उपयोग किए जाते हैं। इसलिए जब map_2 सूची से हटाया जाता है, तो map_3 मिटा दिया जाएगा और map_3 map_2 बन जाएगा (बिलकुल वैसे ही जैसे आधिकारिक ऐप में संभाला जाता है)। यदि मल्टी-फ्लोर मानचित्र अक्षम है और कई सहेजे गए मानचित्र मौजूद हैं, तो map_1 हमेशा चयनित मानचित्र बन जाएगा और अन्य मानचित्र हटाए नहीं जाएंगे।

| नाम | विवरण | नोट्स |
|---|---|---|
map | लाइव मानचित्र | लाइव मानचित्र छवि |
map_data | वैलेटुडो-कार्ड के लिए लाइव मानचित्र डेटा | डिफ़ॉल्ट रूप से अक्षम |
map_1 | पहला सहेजा गया मानचित्र | इंडेक्स 1 पर सहेजा गया मानचित्र |
map_2 | दूसरा सहेजा गया मानचित्र | इंडेक्स 2 पर सहेजा गया मानचित्र, उपलब्ध यदि मल्टी-फ्लोर मानचित्र सक्षम है और मानचित्र सूची में कम से कम दो सहेजे गए मानचित्र हैं |
map_3 | तीसरा सहेजा गया मानचित्र | इंडेक्स 3 पर सहेजा गया मानचित्र, उपलब्ध यदि मल्टी-फ्लोर मानचित्र सक्षम है और मानचित्र सूची में कम से कम तीन सहेजे गए मानचित्र हैं |
map_4 | चौथा सहेजा गया नक्शा | इंडेक्स 4 पर सहेजा गया नक्शा, केवल तब उपलब्ध है जब मल्टी-फ़्लोर नक्शा सक्षम हो और नक्शा सूची में कम से कम चार सहेजे गए नक्शे हों (केवल WiFi नक्शे वाले वैक्यूम पर उपलब्ध) |
wifi_map_1 | पहले सहेजे गए नक्शे का WiFi नक्शा | WiFi नक्शा वाले वैक्यूम पर उपलब्ध |
wifi_map_2 | दूसरे सहेजे गए नक्शे का WiFi नक्शा | WiFi नक्शा वाले वैक्यूम पर उपलब्ध |
wifi_map_3 | तीसरे सहेजे गए नक्शे का WiFi नक्शा | WiFi नक्शा वाले वैक्यूम पर उपलब्ध |
wifi_map_4 | चौथे सहेजे गए नक्शे का WiFi नक्शा | WiFi नक्शा वाले वैक्यूम पर उपलब्ध |
कैमरा तत्त्व केवल तब उपलब्ध होते हैं जब क्लाउड कनेक्शन का उपयोग किया जा रहा हो। सभी कैमरा तत्त्व एक डायनेमिक रिफ्रेश दर के साथ काम करते हैं, जो पिछली अनुरोध की समय और वर्तमान डिवाइस स्थिति के आधार पर तय होती है। एक नक्शा केवल तब रेंडर किया जाता है जब इमेज अनुरोध किया जाता है, और केवल इमेज के संशोधित क्षेत्रों को अपडेट किया जाता है।
सहेजे गए नक्शा कैमरा नाम उनके इंडेक्स या कस्टम नाम के आधार पर डायनामिक रूप से उत्पन्न होते हैं। मल्टी-फ़्लोर सेटअप के लिए, सहेजे गए नक्शा तत्त्व नक्शा ID की बजाय इंडेक्सिंग सिस्टम का उपयोग करते हैं। और जानकारी
लाइव नक्शा को सीधे संपादित नहीं किया जा सकता; संपादन किए जाने के बाद, सहेजा गया नक्शा तब तक रेंडर किया जाता है जब तक रोबोट नई सफाई कार्य शुरू नहीं करता।
नोट
map_1 एंटिटी हमेशा तब सहेजे गए मानचित्र को रेंडर करती है जब मल्टी-फ्लोर मैप फीचर अक्षम होता है।
| नाम | विवरण | नोट्स |
|---|---|---|
start_fast_mapping | फास्ट मैपिंग शुरू करें | जब अधिकतम मानचित्र गणना पहुँच जाती है तो उपलब्ध नहीं |
start_mapping | पूरे फ़्लोर को साफ़ करके नया मानचित्र बनाएँ | जब अधिकतम मानचित्र गणना पहुँच जाती है तो उपलब्ध नहीं |
backup_saved_map | वर्तमान में सहेजे गए मानचित्र का बैकअप बनाएँ | वे डिवाइस जिनमें मैप बैकअप फीचर है, उन पर उपलब्ध |
| नाम | विवरण | नोट्स |
|---|---|---|
map_rotation | चयनित मानचित्र का रोटेशन सेट करता है | मैप फीचर के साथ उपलब्ध। जब वर्तमान मानचित्र चयनित मानचित्रों में से एक नहीं होता, तब उपलब्ध नहीं (सहेजे गए मानचित्रों के लिए विभिन्न मानचित्र रोटेशन कॉन्फ़िगर किया जा सकता है, लेकिन केवल चयनित मानचित्र को ही इस एंटिटी के माध्यम से संपादित किया जा सकता है) |
selected_map | वर्तमान में चयनित मानचित्र | मैप फीचर के साथ उपलब्ध। जब मल्टी-फ्लोर मानचित्र अक्षम या उपलब्ध नहीं होता, तब उपलब्ध नहीं (चयनित मानचित्र बदलने पर रोबोट सक्रिय काम को समाप्त कर देगा) |
रूम चयन एंटिटीज़ सहेजे गए मानचित्रों से गतिशील रूप से उत्पन्न होती हैं और प्रत्येक कमरे के कस्टमाइज्ड क्लीनिंग सेटिंग्स को संपादित करने के लिए उपयोग की जाती हैं।
| नाम | विवरण | नोट्स |
|---|---|---|
cleaning_history | पिछले सफाई काम के विवरण को विशेषताओं के रूप में | नक्शा सुविधा के साथ उपलब्ध |
cruising_history | पिछले सफाई यात्रा के विवरण को विशेषताओं के रूप में | नक्शा सुविधा के साथ उपलब्ध |
current_room | वर्तमान कमरे में जहां वैक्यूम वर्तमान में है | नक्शा सुविधा के साथ उपलब्ध |