
Español
Apariencia

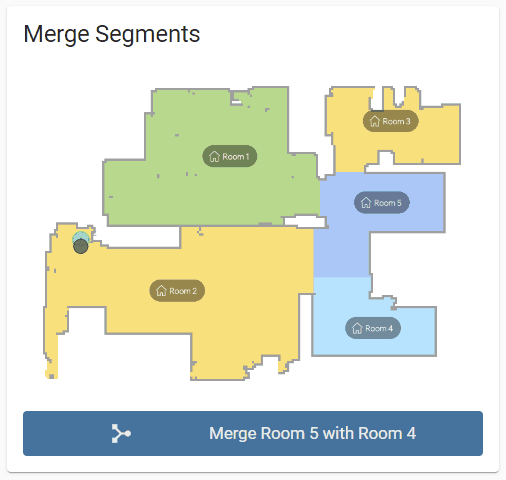
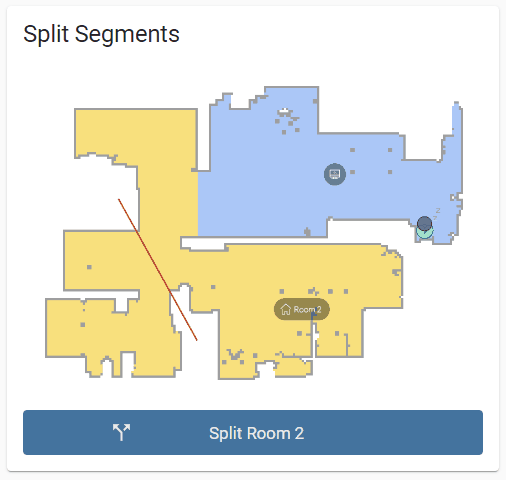
Los servicios de edición de mapas también utilizan el dominio de la aspiradora porque todos los servicios están disponibles incluso sin conexión a la nube.
dreame_vacuum.vacuum_request_map
Solicitar al dispositivo que suba un nuevo mapa a la nube. (Este servicio es útil cuando no se usa la conexión a la nube y otra integración se utiliza para manejar la representación del mapa)
Importante
El dispositivo no responde a esta acción cuando:
dreame_vacuum.vacuum_select_map
Cambiar el mapa seleccionado actualmente. (Solo es posible si el mapa de varios pisos está habilitado)
Nota
service: dreame_vacuum.vacuum_select_map
data:
    map_id: 27
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_delete_map
Eliminar un mapa.
Nota
service: dreame_vacuum.vacuum_delete_map
data:
    map_id: 48
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_map
Renombrar un mapa.
Nota
service: dreame_vacuum.vacuum_rename_map
data:
    map_id: 14
    map_name: "Second Floor"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map
Restaurar un mapa desde un estado anterior que ha sido creado y subido por el dispositivo.
Nota
Restaurar el mapa seleccionado al segundo mapa de recuperación guardado en la lista de mapas de recuperación
service: dreame_vacuum.vacuum_restore_map
data:
    recovery_map_index: 2
target:
    entity_id: vacuum.vacuum
Restaurar el mapa guardado con id 14 a su estado original
service: dreame_vacuum.vacuum_restore_map
data:
    map_id: 14
    recovery_map_index: 1
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map_from_file
Restaurar un mapa desde un archivo de mapa de recuperación previamente guardado.
Nota
Restaurar el mapa seleccionado desde un archivo de mapa de recuperación guardado
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    file_url: http://192.168.1.10/local/2023-11-04-1724223415-423528451_284320462.1156.mb.tbz2
target:
    entity_id: vacuum.vacuum
Restaurar el mapa guardado con id 14 desde el archivo de mapa de recuperación guardado
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    map_id: 14
    file_url: https://dreame-cn.oss-cn-shanghai.aliyuncs.com/iot/tmp/000000/ali_dreame/YR649291/648921668/101?Expires=1699189998&OSSAccessKeyId=LTAI5t96WkBXXNzQrX4HtQti&Signature=ttRrjg8p7aC650H3DwI3%2F2ngOOE%3D
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_backup_map
Activar la subida de un mapa guardado como mapa de recuperación a la nube.
Nota
Activar copia de seguridad del mapa seleccionado
service: dreame_vacuum.vacuum_backup_map
target:
    entity_id: vacuum.vacuum
Activar copia de seguridad del mapa con id 15
service: dreame_vacuum.vacuum_backup_map
data:
    map_id: 15
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_save_temporary_map
Guardar mapa recién creado. (El dispositivo le pedirá que lo haga cuando se cree el primer mapa después del restablecimiento de fábrica)
dreame_vacuum.vacuum_discard_temporary_map
Descartar mapa recién creado.
dreame_vacuum.vacuum_replace_temporary_map
Reemplazar mapa nuevo con uno antiguo.
Nota
service: dreame_vacuum.vacuum_replace_temporary_map
data:
    map_id: 39
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_segment
Establecer nombre personalizado para una habitación en el mapa actual.
Nota
service: dreame_vacuum.vacuum_rename_segment
data:
    segment_id: 3
    segment_name: "Dining Room"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_set_obstacle_ignore
Establecer el estado de ignorar de un obstáculo detectado en el mapa actual para que el robot no lo evite en los trabajos siguientes.
Nota
obstacles de la entidad de la cámara del mapa actual. (Más sobre obstáculos)Ignorar el obstáculo en [819, -263]
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: true
target:
    entity_id: vacuum.vacuum
Dejar de ignorar el obstáculo en [819, -263]
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: false
target:
entity_id: vacuum.vacuumServicios adicionales de gestión de mapas son expuestos por la integración. Varios de estos parámetros (como el material del suelo, la visibilidad de la habitación y el tipo de fregona) ya están expuestos y pueden configurarse directamente a través de Entidades de Habitación, haciendo innecesario el uso directo de estos servicios.
No destinado a usuarios finales
Estos servicios se exponen estrictamente para el uso de Tarjeta de Aspiradora Dreame. No tienen parámetros que sean fácilmente accesibles para los usuarios finales. Si se envían parámetros inválidos, pueden ser pasados directamente al dispositivo, lo que puede resultar en problemas graves, como mapas corruptos o que el dispositivo entre en un bucle de arranque. Por lo tanto, estos servicios no deben ser utilizados a menos que se entienda completamente la funcionalidad exacta y la estructura de los parámetros. Por motivos de seguridad, estos servicios están explícitamente excluidos de services.yaml y no incluyen cadenas de traducción.
dreame_vacuum.vacuum_set_carpet_areadreame_vacuum.vacuum_set_carpet_typedreame_vacuum.vacuum_set_curtaindreame_vacuum.vacuum_set_custom_carpet_cleaningdreame_vacuum.vacuum_set_floor_materialdreame_vacuum.vacuum_set_furnituredreame_vacuum.vacuum_set_hidden_segmentsdreame_vacuum.vacuum_set_low_lying_areadreame_vacuum.vacuum_set_mop_typedreame_vacuum.vacuum_set_predefined_pointsdreame_vacuum.vacuum_set_restricted_zonedreame_vacuum.vacuum_set_router_positiondreame_vacuum.vacuum_set_segment_typedreame_vacuum.vacuum_set_thresholddreame_vacuum.vacuum_set_virtual_thresholddreame_vacuum.vacuum_set_wallsdreame_vacuum.vacuum_merge_segmentsdreame_vacuum.vacuum_split_segments