
지도 서비스

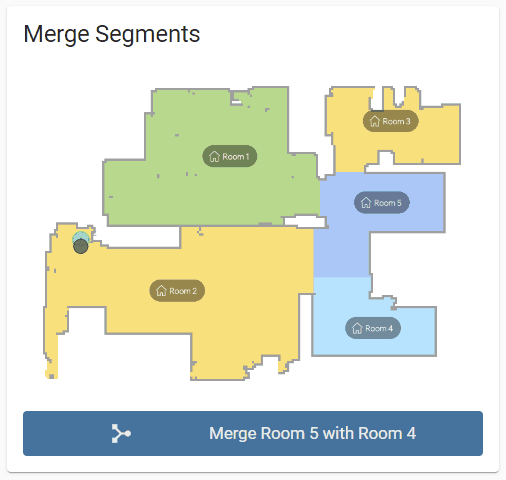
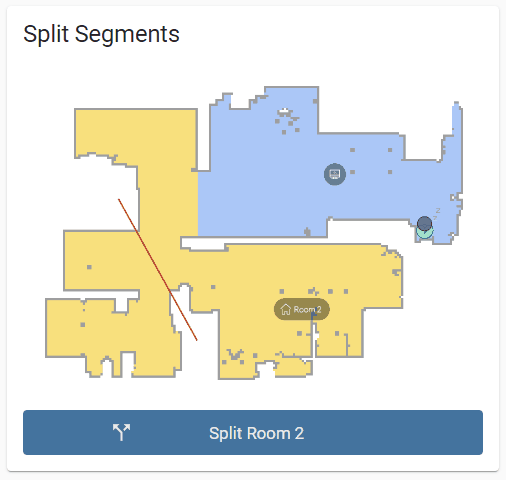
지도 편집 서비스는 클라우드 연결 없이도 모든 서비스가 사용 가능하기 때문에 진공 도메인을 사용합니다.
지도 데이터 요청
dreame_vacuum.vacuum_request_map
장치에 새 지도를 클라우드에 업로드하도록 요청합니다. (이 서비스는 클라우드 연결을 사용하지 않거나 다른 통합을 통해 지도 렌더링을 처리할 때 유용합니다)
중요
장치는 다음 상황에서는 이 작업에 응답하지 않습니다:
- 지점 청소 중
- 빠른 매핑
- 위치 변경 중
- 지도 편집 후 이동할 때까지
지도 선택
dreame_vacuum.vacuum_select_map
현재 선택된 지도 변경 (멀티 플로어 지도가 활성화된 경우에만 가능)
참고
- 저장된 지도 카메라 엔티티 속성에서 지도 ID를 가져올 수 있습니다.
- 선택된 지도가 변경되면 로봇은 활성 작업을 종료합니다.
예시
- 현재 지도를 ID가 27인 지도로 설정yaml
service: dreame_vacuum.vacuum_select_map
data:
    map_id: 27
target:
    entity_id: vacuum.vacuum
지도 삭제
dreame_vacuum.vacuum_delete_map
저장된 지도를 삭제합니다.
참고
- 저장된 지도 카메라 엔티티 속성에서 지도 ID를 가져올 수 있습니다.
- 멀티 플로어 지도 기능이 활성화되면 삭제 후 지도 인덱스가 변경될 수 있습니다. (멀티 플로어 지도 지원에 대한 추가 정보)
예시
- ID가 48인 지도 삭제 설정yaml
service: dreame_vacuum.vacuum_delete_map
data:
    map_id: 48
target:
    entity_id: vacuum.vacuum
지도 이름 변경
dreame_vacuum.vacuum_rename_map
지정된 지도의 이름을 변경합니다.
참고
- 저장된 지도 카메라 엔티티 속성에서 지도 ID를 가져올 수 있습니다.
- 공식 앱은 지도 이름에 특수 문자를 입력할 수 없지만, 이 통합은 가능하므로 이 서비스를 신중하게 사용하세요.
예시
- ID가 14인 지도를 'Second Floor'로 이름 변경yaml
service: dreame_vacuum.vacuum_rename_map
data:
    map_id: 14
    map_name: "Second Floor"
target:
    entity_id: vacuum.vacuum
지도 복구 지도 지원
dreame_vacuum.vacuum_restore_map
기기에서 생성 및 업로드한 이전 상태의 지도를 복원합니다.
참고
- 지도 복원이 성공할 것이라고 보장되지 않습니다. 클라우드는 파일을 영구적으로 저장하지 않으며, 복원 파일은 마지막 액세스 후 365일 이후 일반적으로 클라우드에서 삭제됩니다.
예시
선택한 지도를 복원하여 복원 지도 목록에서 두 번째 저장된 복원 지도로 설정
yamlservice: dreame_vacuum.vacuum_restore_map data: recovery_map_index: 2 target: entity_id: vacuum.vacuumID가 14인 저장된 지도를 원래 상태로 복원
yamlservice: dreame_vacuum.vacuum_restore_map data: map_id: 14 recovery_map_index: 1 target: entity_id: vacuum.vacuum
파일로부터 지도 복구
dreame_vacuum.vacuum_restore_map_from_file
이전에 저장된 복원 지도 파일에서 지도 복원
참고
- 다운로드하여 Home Assistant의 /www/ 폴더에 복원 지도 파일을 배치하면 오프라인 복원에 이 서비스를 사용할 수 있습니다 (진공청소기와 서버는 동일한 네트워크에 있어야 합니다).
- 클라우드 연결이 활성화되지 않은 경우 지도 ID가 필요합니다.
예시
저장된 복원 지도 파일에서 선택한 지도 복원
yamlservice: dreame_vacuum.vacuum_restore_map_from_file data: file_url: http://192.168.1.10/local/2023-11-04-1724223415-423528451_284320462.1156.mb.tbz2 target: entity_id: vacuum.vacuumID가 14인 저장된 복원 지도 파일로 저장된 지도 복원
yamlservice: dreame_vacuum.vacuum_restore_map_from_file data: map_id: 14 file_url: https://dreame-cn.oss-cn-shanghai.aliyuncs.com/iot/tmp/000000/ali_dreame/YR649291/648921668/101?Expires=1699189998&OSSAccessKeyId=LTAI5t96WkBXXNzQrX4HtQti&Signature=ttRrjg8p7aC650H3DwI3%2F2ngOOE%3D target: entity_id: vacuum.vacuum
지도 백업
dreame_vacuum.vacuum_backup_map
저장된 지도를 클라우드에 복원용 지도로 업로드 트리거
참고
- 클라우드는 저장된 각 지도에 대해 하나의 백업 지도만 저장할 수 있습니다. 이전에 백업된 지도가 있는 경우 이 서비스는 이전 백업 지도를 덮어씁니다.
- 카메라나 라이다 센서가 없는 로봇청소기는 이 기능을 지원하지 않으며, 지도 백업 트리거는 지원되는 장치에서만 작동합니다.
예시
선택한 지도의 백업 트리거
yamlservice: dreame_vacuum.vacuum_backup_map target: entity_id: vacuum.vacuumID가 15인 지도 백업 트리거
yamlservice: dreame_vacuum.vacuum_backup_map data: map_id: 15 target: entity_id: vacuum.vacuum
임시 지도 저장
dreame_vacuum.vacuum_save_temporary_map
새로 생성된 지도 저장 (공장 초기화 후 처음 지도를 생성할 때 장치에서 요청)
임시 지도 삭제
dreame_vacuum.vacuum_discard_temporary_map
새로 생성된 지도 버리기
임시 지도 교체
dreame_vacuum.vacuum_replace_temporary_map
새 지도를 기존 지도와 교체
참고
- 저장된 지도 카메라 엔티티 속성에서 지도 ID를 가져올 수 있습니다.
- 다층 지도 기능이 활성화된 경우, 지도를 교체한 후 지도 인덱스가 변경될 수 있습니다. 교체된 새 지도는 낮은 인덱스의 지도와 교체되더라도 항상 마지막 사용 가능한 인덱스에 위치합니다. (멀티 플로어 지도 지원에 대한 추가 정보)
예시
- 새 지도를 ID가 39인 지도와 교체yaml
service: dreame_vacuum.vacuum_replace_temporary_map
data:
    map_id: 39
target:
    entity_id: vacuum.vacuum
방 이름 변경
dreame_vacuum.vacuum_rename_segment
현재 지도에서 방에 사용자 지정 이름 설정
참고
- 저장된 지도 카메라 엔티티 속성에서 지도 및 세그먼트 ID를 확인할 수 있습니다.
- 공식 앱에서는 방 이름에 특수 문자를 입력할 수 없지만, 이 통합 기능에서는 가능하므로 이 서비스를 신중하게 사용하세요.
예시
- 방 3의 이름을 "식당"으로 변경하세요.yaml
service: dreame_vacuum.vacuum_rename_segment
data:
    segment_id: 3
    segment_name: "Dining Room"
target:
    entity_id: vacuum.vacuum
장애물 무시 설정 지도 지원
dreame_vacuum.vacuum_set_obstacle_ignore
현재 지도에서 감지된 장애물의 무시 상태를 설정하여, 이후 작업에서 로봇이 해당 장애물을 피하지 않도록 합니다.
참고
- 이 서비스는 AI 장애물 감지 기능이 있는 진공청소기에서만 사용 가능하며, 클라우드 연결이 필요합니다.
- 현재 지도 카메라 엔티티의
obstacles속성에서 장애물 좌표와 현재 무시 상태를 확인할 수 있습니다. (장애물에 대한 자세한 정보) - 좌표는 현재 지도의 기존 장애물과 정확히 일치해야 하며, 그렇지 않으면 동작이 거부됩니다.
- 장치가 자동으로 무시하는 장애물은 이 서비스로 변경할 수 없습니다.
- 로봇이 작동 중일 때는 장애물 무시 상태를 변경할 수 없습니다.
예시
[819, -263] 위치의 장애물을 무시합니다.
yamlservice: dreame_vacuum.vacuum_set_obstacle_ignore data: x: 819 y: -263 obstacle_ignored: true target: entity_id: vacuum.vacuum[819, -263] 위치의 장애물 무시를 중지합니다.
yamlservice: dreame_vacuum.vacuum_set_obstacle_ignore data: x: 819 y: -263 obstacle_ignored: false target: entity_id: vacuum.vacuum
기타 서비스 지도 지원
통합을 통해 추가 지도 관리 서비스가 노출됩니다. 이러한 매개변수 중 일부(예: 바닥 재질, 방 가시성, 대걸레 유형)는 이미 노출되어 있으며 방 엔티티을 통해 직접 구성할 수 있으므로 이러한 서비스를 직접 사용할 필요가 없습니다.
최종 사용자용 아님
이러한 서비스는 Dreame 진공청소기 카드 사용을 위해 엄격히 노출됩니다. 최종 사용자가 쉽게 접근할 수 있는 매개변수는 포함되어 있지 않습니다. 잘못된 매개변수가 전송되면 장치로 직접 전달될 수 있으며, 이로 인해 지도 손상 또는 장치 부팅 루프 진입과 같은 심각한 문제가 발생할 수 있습니다. 따라서 정확한 기능과 매개변수 구조를 완전히 이해하지 않는 한 이러한 서비스를 사용해서는 안 됩니다. 안전상의 이유로 이러한 서비스는 services.yaml에서 명시적으로 제외되며 번역 문자열을 포함하지 않습니다.
- 카펫 영역 설정:
dreame_vacuum.vacuum_set_carpet_area - 카펫 유형 설정:
dreame_vacuum.vacuum_set_carpet_type - 커튼 설정:
dreame_vacuum.vacuum_set_curtain - 맞춤형 카펫 청소 설정:
dreame_vacuum.vacuum_set_custom_carpet_cleaning - 바닥 재질 설정:
dreame_vacuum.vacuum_set_floor_material - 가구 설정:
dreame_vacuum.vacuum_set_furniture - 숨겨진 구간 설정:
dreame_vacuum.vacuum_set_hidden_segments - 저지대 설정:
dreame_vacuum.vacuum_set_low_lying_area - 걸레 유형 설정:
dreame_vacuum.vacuum_set_mop_type - 미리 정의된 지점 설정:
dreame_vacuum.vacuum_set_predefined_points - 제한 구역 설정:
dreame_vacuum.vacuum_set_restricted_zone - 라우터 위치 설정:
dreame_vacuum.vacuum_set_router_position - 구간 유형 설정:
dreame_vacuum.vacuum_set_segment_type - 임계값 설정:
dreame_vacuum.vacuum_set_threshold - 가상 임계값 설정:
dreame_vacuum.vacuum_set_virtual_threshold - 벽 설정:
dreame_vacuum.vacuum_set_walls - 방 병합:
dreame_vacuum.vacuum_merge_segments - 방 나누기:
dreame_vacuum.vacuum_split_segments