
العربية
المظهر

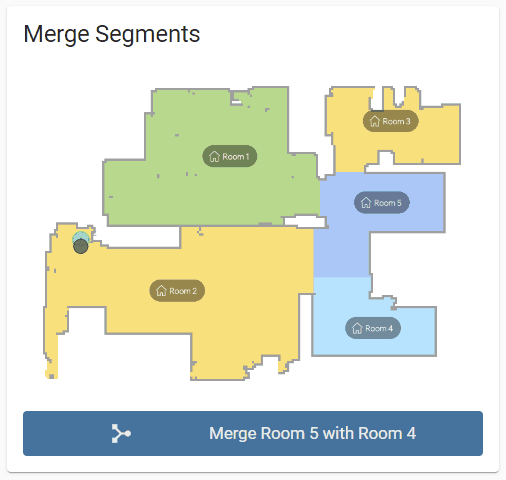
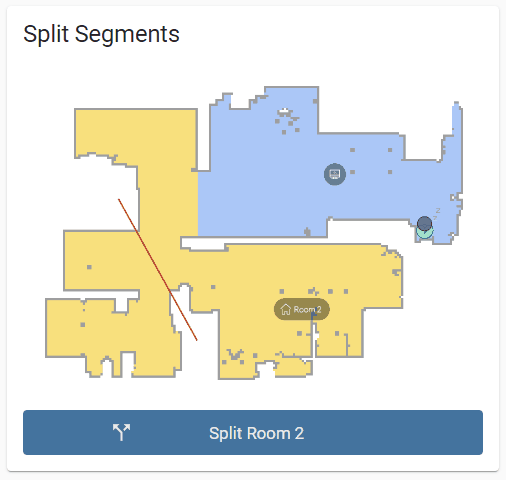
خدمات تعديل الخرائط تستخدم أيضًا مجال المكنسة لأن جميع الخدمات متاحة حتى بدون اتصال بالسحابة.
dreame_vacuum.vacuum_request_map
طلب من الجهاز رفع خريطة جديدة إلى السحابة. (تكون هذه الخدمة مفيدة عند عدم استخدام اتصال السحابة واستخدام تكامل آخر لمعالجة عرض الخريطة)
مهم
الجهاز لا يستجيب لهذا الإجراء عند:
dreame_vacuum.vacuum_select_map
تغيير الخريطة المحددة حاليًا. (وذلك ممكن فقط إذا تم تمكين خريطة متعددة الطوابق)
ملاحظة
service: dreame_vacuum.vacuum_select_map
data:
    map_id: 27
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_delete_map
حذف الخريطة.
ملاحظة
service: dreame_vacuum.vacuum_delete_map
data:
    map_id: 48
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_map
إعادة تسمية الخريطة.
ملاحظة
service: dreame_vacuum.vacuum_rename_map
data:
    map_id: 14
    map_name: "Second Floor"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map
استعادة خريطة من الحالة السابقة التي تم إنشاؤها وتحميلها بواسطة الجهاز.
ملاحظة
استعادة الخريطة المحددة إلى خريطة الاستعادة الثانية المحفوظة في قائمة خرائط الاستعادة
service: dreame_vacuum.vacuum_restore_map
data:
    recovery_map_index: 2
target:
    entity_id: vacuum.vacuum
استعادة الخريطة المحفوظة بالمعرف 14 إلى الحالة الأصلية
service: dreame_vacuum.vacuum_restore_map
data:
    map_id: 14
    recovery_map_index: 1
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map_from_file
استعادة خريطة من ملف خريطة استعادة محفوظ سابقًا.
ملاحظة
استعادة الخريطة المحددة من ملف خريطة الاستعادة المحفوظ
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    file_url: http://192.168.1.10/local/2023-11-04-1724223415-423528451_284320462.1156.mb.tbz2
target:
    entity_id: vacuum.vacuum
استعادة الخريطة المحفوظة بالمعرف 14 من ملف خريطة الاستعادة المحفوظ
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    map_id: 14
    file_url: https://dreame-cn.oss-cn-shanghai.aliyuncs.com/iot/tmp/000000/ali_dreame/YR649291/648921668/101?Expires=1699189998&OSSAccessKeyId=LTAI5t96WkBXXNzQrX4HtQti&Signature=ttRrjg8p7aC650H3DwI3%2F2ngOOE%3D
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_backup_map
تشغيل تحميل خريطة محفوظة كخريطة استعادة إلى السحابة.
ملاحظة
تشغيل النسخ الاحتياطي للخريطة المحددة
service: dreame_vacuum.vacuum_backup_map
target:
    entity_id: vacuum.vacuum
تشغيل النسخ الاحتياطي للخريطة ذات المعرف 15
service: dreame_vacuum.vacuum_backup_map
data:
    map_id: 15
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_save_temporary_map
حفظ الخريطة التي تم إنشاؤها حديثًا. (سيطلب منك الجهاز القيام بذلك عند إنشاء أول خريطة بعد إعادة ضبط المصنع)
dreame_vacuum.vacuum_discard_temporary_map
تجاهل الخريطة التي تم إنشاؤها حديثًا.
dreame_vacuum.vacuum_replace_temporary_map
استبدال الخريطة الجديدة بأخرى قديمة.
ملاحظة
service: dreame_vacuum.vacuum_replace_temporary_map
data:
    map_id: 39
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_segment
تعيين اسم مخصص لغرفة في الخريطة الحالية.
ملاحظة
service: dreame_vacuum.vacuum_rename_segment
data:
    segment_id: 3
    segment_name: "Dining Room"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_set_obstacle_ignore
ضبط حالة التجاهل لعائق مكتشف على الخريطة الحالية بحيث لا يتجنب الروبوت هذا العائق في المهام التالية.
ملاحظة
obstacles لكيان كاميرا الخريطة الحالية. (المزيد عن العوائق)تجاهل العائق عند [819، -263]
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: true
target:
    entity_id: vacuum.vacuum
توقف عن تجاهل العائق عند [819، -263]
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: false
target:
entity_id: vacuum.vacuumتُعرض خدمات إدارة الخرائط الإضافية من خلال التكامل. العديد من هذه المعلمات (مثل مادة الأرضية، رؤية الغرفة، ونوع الممسحة) معروضة بالفعل ويمكن تكوينها مباشرة عبر كيانات الغرفة، مما يجعل الاستخدام المباشر لهذه الخدمات غير ضروري.
غير مخصص للمستخدمين النهائيين
تُعرض هذه الخدمات حصريًا لاستخدام بطاقة مكنسة Dreame. وليس لديها معلمات يمكن الوصول إليها بسهولة من قبل المستخدمين النهائيين. إذا تم إرسال معلمات غير صالحة، فقد يتم تمريرها مباشرة إلى الجهاز، مما قد يؤدي إلى مشكلات خطيرة مثل تلف الخرائط أو دخول الجهاز في حلقة إعادة تشغيل. لذلك، يجب عدم استخدام هذه الخدمات إلا إذا تم فهم الوظيفة الدقيقة وبنية المعلمات بالكامل. لأسباب تتعلق بالسلامة، يتم استبعاد هذه الخدمات صراحة من services.yaml ولا تتضمن سلاسل ترجمة.
dreame_vacuum.vacuum_set_carpet_areadreame_vacuum.vacuum_set_carpet_typedreame_vacuum.vacuum_set_curtaindreame_vacuum.vacuum_set_custom_carpet_cleaningdreame_vacuum.vacuum_set_floor_materialdreame_vacuum.vacuum_set_furnituredreame_vacuum.vacuum_set_hidden_segmentsdreame_vacuum.vacuum_set_low_lying_areadreame_vacuum.vacuum_set_mop_typedreame_vacuum.vacuum_set_predefined_pointsdreame_vacuum.vacuum_set_restricted_zonedreame_vacuum.vacuum_set_router_positiondreame_vacuum.vacuum_set_segment_typedreame_vacuum.vacuum_set_thresholddreame_vacuum.vacuum_set_virtual_thresholddreame_vacuum.vacuum_set_wallsdreame_vacuum.vacuum_merge_segmentsdreame_vacuum.vacuum_split_segments