
Português (Brasil)
Aparência

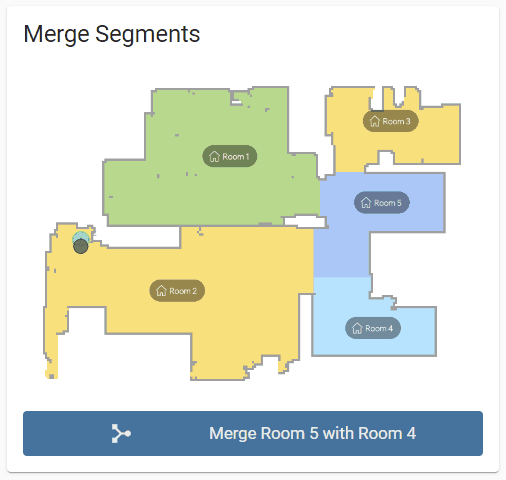
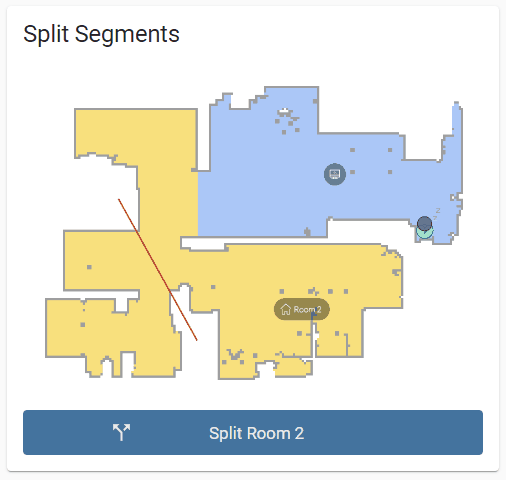
Os serviços de edição de mapas também utilizam o domínio do aspirador porque todos os serviços estão disponíveis mesmo sem ligação à nuvem.
dreame_vacuum.vacuum_request_map
Solicitar ao dispositivo para carregar um novo mapa na nuvem. (Este serviço é útil quando a ligação à nuvem não é utilizada e outra integração é usada para gerir a renderização do mapa)
Importante
O dispositivo não responde a esta ação quando:
dreame_vacuum.vacuum_select_map
Alterar o mapa selecionado atualmente. (Só é possível se o mapa multi-piso estiver ativado)
Nota
service: dreame_vacuum.vacuum_select_map
data:
    map_id: 27
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_delete_map
Excluir um mapa.
Nota
service: dreame_vacuum.vacuum_delete_map
data:
    map_id: 48
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_map
Renomear um mapa.
Nota
service: dreame_vacuum.vacuum_rename_map
data:
    map_id: 14
    map_name: "Second Floor"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map
Restaurar um mapa a partir do estado anterior que foi criado e carregado pelo dispositivo.
Nota
Restaurar o mapa selecionado para o segundo mapa de recuperação guardado na lista de mapas de recuperação
service: dreame_vacuum.vacuum_restore_map
data:
    recovery_map_index: 2
target:
    entity_id: vacuum.vacuum
Restaurar o mapa guardado com id 14 para o estado original
service: dreame_vacuum.vacuum_restore_map
data:
    map_id: 14
    recovery_map_index: 1
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map_from_file
Restaurar um mapa a partir de um ficheiro de mapa de recuperação guardado anteriormente.
Nota
Restaurar o mapa selecionado a partir de um ficheiro de mapa de recuperação guardado
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    file_url: http://192.168.1.10/local/2023-11-04-1724223415-423528451_284320462.1156.mb.tbz2
target:
    entity_id: vacuum.vacuum
Restaurar o mapa guardado com id 14 a partir do ficheiro de mapa de recuperação guardado
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    map_id: 14
    file_url: https://dreame-cn.oss-cn-shanghai.aliyuncs.com/iot/tmp/000000/ali_dreame/YR649291/648921668/101?Expires=1699189998&OSSAccessKeyId=LTAI5t96WkBXXNzQrX4HtQti&Signature=ttRrjg8p7aC650H3DwI3%2F2ngOOE%3D
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_backup_map
Iniciar o carregamento de um mapa guardado como mapa de recuperação para a nuvem.
Nota
Acionar backup do mapa selecionado
service: dreame_vacuum.vacuum_backup_map
target:
    entity_id: vacuum.vacuum
Acionar backup do mapa com id 15
service: dreame_vacuum.vacuum_backup_map
data:
    map_id: 15
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_save_temporary_map
Guardar mapa recém-criado. (O dispositivo pede que faça isso quando o primeiro mapa é criado após reinício de fábrica)
dreame_vacuum.vacuum_discard_temporary_map
Descartar mapa recém-criado.
dreame_vacuum.vacuum_replace_temporary_map
Substituir mapa novo por um antigo.
Nota
service: dreame_vacuum.vacuum_replace_temporary_map
data:
    map_id: 39
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_segment
Definir nome personalizado para uma sala no mapa atual.
Nota
service: dreame_vacuum.vacuum_rename_segment
data:
    segment_id: 3
    segment_name: "Dining Room"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_set_obstacle_ignore
Defina o estado de ignorar de um obstáculo detectado no mapa atual para que o robô não o evite nos trabalhos seguintes.
Nota
obstacles da entidade da câmara do mapa atual. (Mais sobre obstáculos)Ignorar o obstáculo em [819, -263]
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: true
target:
    entity_id: vacuum.vacuum
Deixar de ignorar o obstáculo em [819, -263]
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: false
target:
entity_id: vacuum.vacuumServiços adicionais de gestão de mapas são disponibilizados pela integração. Vários desses parâmetros (como o tipo de pavimento, a visibilidade da divisão e o tipo de esfregona) já estão expostos e podem ser configurados diretamente através do Entidades de Sala, tornando o uso direto destes serviços desnecessário.
Não destinado a Utilizadores Finais
Estes serviços são estritamente disponibilizados para uso do Cartão Aspirador Dreame. Não possuem parâmetros facilmente acessíveis pelos utilizadores finais. Se forem enviados parâmetros inválidos, estes podem ser transmitidos diretamente para o dispositivo, o que pode resultar em problemas graves, como mapas corrompidos ou o dispositivo entrar num ciclo de arranque. Portanto, estes serviços não devem ser utilizados a menos que a funcionalidade exata e a estrutura dos parâmetros sejam completamente compreendidas. Por motivos de segurança, estes serviços são explicitamente excluídos do services.yaml e não incluem cadeias de tradução.
dreame_vacuum.vacuum_set_carpet_areadreame_vacuum.vacuum_set_carpet_typedreame_vacuum.vacuum_set_curtaindreame_vacuum.vacuum_set_custom_carpet_cleaningdreame_vacuum.vacuum_set_floor_materialdreame_vacuum.vacuum_set_furnituredreame_vacuum.vacuum_set_hidden_segmentsdreame_vacuum.vacuum_set_low_lying_areadreame_vacuum.vacuum_set_mop_typedreame_vacuum.vacuum_set_predefined_pointsdreame_vacuum.vacuum_set_restricted_zonedreame_vacuum.vacuum_set_router_positiondreame_vacuum.vacuum_set_segment_typedreame_vacuum.vacuum_set_thresholddreame_vacuum.vacuum_set_virtual_thresholddreame_vacuum.vacuum_set_wallsdreame_vacuum.vacuum_merge_segmentsdreame_vacuum.vacuum_split_segments