
マップサービス

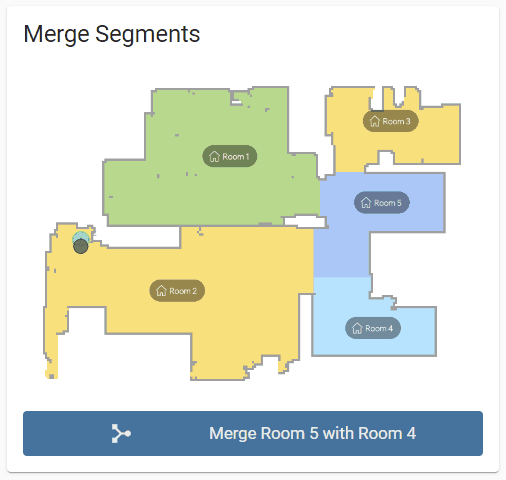
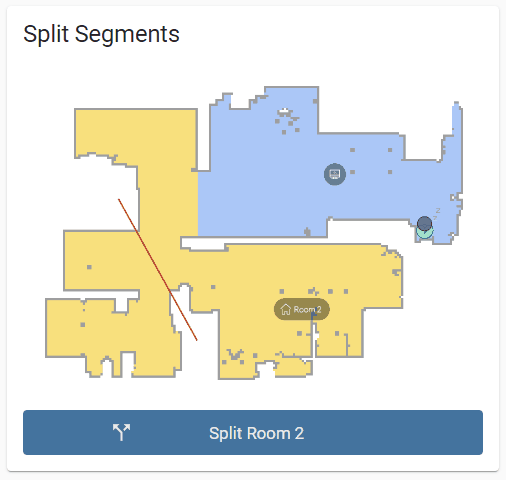
マップ編集サービスも、すべてのサービスがクラウド接続なしで利用可能なため、掃除機ドメインを使用します。
マップデータの要求
dreame_vacuum.vacuum_request_map
デバイスに新しいマップをクラウドにアップロードするようリクエストします。(このサービスは、クラウド接続を使用せず、マップレンダリングを処理するために別の統合を使用する場合に便利です)
重要
デバイスは次の場合、この操作に反応しません:
- スポット清掃
- 高速マッピング
- 移動中
- マップ編集後、移動するまで
マップを選択
dreame_vacuum.vacuum_select_map
現在選択されているマップを変更する場合(マルチフロアマップが有効な場合のみ可能)
注意
- 保存されたマップのカメラエンティティ属性からマップIDを取得できます。
- 選択されたマップが変更されると、ロボットはアクティブなジョブを終了します。
例
- 現在のマップをID 27のマップとして設定yaml
service: dreame_vacuum.vacuum_select_map
data:
    map_id: 27
target:
    entity_id: vacuum.vacuum
マップを削除
dreame_vacuum.vacuum_delete_map
マップを削除します。
注意
- 保存されたマップのカメラエンティティ属性からマップIDを取得できます。
- マルチフロアマップ機能が有効な場合、削除後にマップインデックスが変わることがあります。 (マルチフロアマップサポートについて詳しくは)
例
- ID 48のマップを削除として設定yaml
service: dreame_vacuum.vacuum_delete_map
data:
    map_id: 48
target:
    entity_id: vacuum.vacuum
マップの名前変更
dreame_vacuum.vacuum_rename_map
マップの名前を変更します。
注意
- 保存されたマップのカメラエンティティ属性からマップIDを取得できます。
- 公式アプリではマップ名に特殊文字を入力できませんが、この統合では可能ですので、このサービスは注意して使用してください。
例
- ID 14のマップの名前を「Second Floor」に変更するyaml
service: dreame_vacuum.vacuum_rename_map
data:
    map_id: 14
    map_name: "Second Floor"
target:
    entity_id: vacuum.vacuum
マップの復元 マップサポート
dreame_vacuum.vacuum_restore_map
デバイスによって作成・アップロードされた以前の状態のマップを復元する。
注意
- マップの復元が成功することは保証されていません。クラウドはファイルを永遠に保存するわけではなく、復元ファイルは通常、最終アクセスから365日後にクラウドから削除されます。
例
選択したマップを復元マップリストの2番目の保存された復元マップに復元する
yamlservice: dreame_vacuum.vacuum_restore_map data: recovery_map_index: 2 target: entity_id: vacuum.vacuumID 14の保存されたマップを元の状態に復元する
yamlservice: dreame_vacuum.vacuum_restore_map data: map_id: 14 recovery_map_index: 1 target: entity_id: vacuum.vacuum
ファイルからマップを復元
dreame_vacuum.vacuum_restore_map_from_file
以前に保存された復元マップファイルからマップを復元する
注意
- このサービスは、復元マップファイルをダウンロードしてHome Assistantの/www/フォルダーに置くことでオフライン復元に使用できます(掃除ロボットとサーバーは同じネットワーク上にある必要があります)。
- クラウド接続が有効でない場合はマップIDが必要です。
例
保存された復元マップファイルから選択したマップを復元する
yamlservice: dreame_vacuum.vacuum_restore_map_from_file data: file_url: http://192.168.1.10/local/2023-11-04-1724223415-423528451_284320462.1156.mb.tbz2 target: entity_id: vacuum.vacuumID 14の保存されたマップの復元マップファイルを復元する
yamlservice: dreame_vacuum.vacuum_restore_map_from_file data: map_id: 14 file_url: https://dreame-cn.oss-cn-shanghai.aliyuncs.com/iot/tmp/000000/ali_dreame/YR649291/648921668/101?Expires=1699189998&OSSAccessKeyId=LTAI5t96WkBXXNzQrX4HtQti&Signature=ttRrjg8p7aC650H3DwI3%2F2ngOOE%3D target: entity_id: vacuum.vacuum
マップのバックアップ
dreame_vacuum.vacuum_backup_map
保存されたマップを復元マップとしてクラウドにアップロードするトリガーを実行する。
注意
- クラウドは、保存されたマップごとに1つのバックアップマップしか保存できません。このサービスは、以前のバックアップマップがある場合、それを上書きします。
- カメラやライダーセンサーがない掃除機はこの機能を持っていません。マップバックアップのトリガーは、サポートされているデバイスでのみ機能します。
例
選択したマップのバックアップをトリガーする
yamlservice: dreame_vacuum.vacuum_backup_map target: entity_id: vacuum.vacuumID 15 のマップのバックアップをトリガーする
yamlservice: dreame_vacuum.vacuum_backup_map data: map_id: 15 target: entity_id: vacuum.vacuum
一時マップを保存
dreame_vacuum.vacuum_save_temporary_map
新しく作成されたマップを保存する。(初期化後に最初のマップが作成されたとき、デバイスが実行を求めます)
一時マップを破棄
dreame_vacuum.vacuum_discard_temporary_map
新しく作成されたマップを破棄する
一時マップを置き換え
dreame_vacuum.vacuum_replace_temporary_map
古いマップで新しいマップを置き換える
注意
- 保存されたマップのカメラエンティティ属性からマップIDを取得できます。
- マルチフロアマップ機能が有効な場合、マップを置き換えた後にマップのインデックスが変更されることがあります。置き換えられた新しいマップは、常に最後に使用可能なインデックスに配置され、低いインデックスのマップで置き換えられた場合でも同様です。 (マルチフロアマップサポートについて詳しくは)
例
- ID 39 のマップで新しいマップを置き換えるyaml
service: dreame_vacuum.vacuum_replace_temporary_map
data:
    map_id: 39
target:
    entity_id: vacuum.vacuum
部屋の名前を変更する
dreame_vacuum.vacuum_rename_segment
現在のマップ内の部屋にカスタム名を設定する
注意
- 保存されたマップのカメラエンティティ属性からマップおよびセグメントのIDを取得できます。
- 公式アプリでは部屋名に特殊文字を入力できませんが、この統合では可能ですので、このサービスは注意して使用してください。
例
- 部屋3の名前を「ダイニングルーム」に変更yaml
service: dreame_vacuum.vacuum_rename_segment
data:
    segment_id: 3
    segment_name: "Dining Room"
target:
    entity_id: vacuum.vacuum
障害物を無視に設定 マップサポート
dreame_vacuum.vacuum_set_obstacle_ignore
現在のマップ上で検出された障害物の無視状態を設定し、次回の作業でロボットが避けないようにします。
注意
- このサービスはAI障害物検出機能を搭載した掃除機でのみ利用可能で、クラウド接続が必要です。
- 現在のマップカメラエンティティの
obstacles属性から、障害物の座標と現在の無視状態を取得できます。(障害物の詳細) - 座標は現在のマップ上の既存の障害物と正確に一致する必要があり、そうでない場合は操作が拒否されます。
- デバイスによって自動的に無視される障害物は、このサービスで変更できません。
- ロボットが作動中は障害物の無視状態を変更できません。
例
[819, -263]の障害物を無視する
yamlservice: dreame_vacuum.vacuum_set_obstacle_ignore data: x: 819 y: -263 obstacle_ignored: true target: entity_id: vacuum.vacuum[819, -263]の障害物の無視を解除する
yamlservice: dreame_vacuum.vacuum_set_obstacle_ignore data: x: 819 y: -263 obstacle_ignored: false target: entity_id: vacuum.vacuum
その他のサービス マップサポート
統合によって追加のマップ管理サービスが公開されます。これらのパラメータのいくつか(床材、部屋の可視性、モップのタイプなど)はすでに公開されており、部屋エンティティを通じて直接設定できるため、これらのサービスを直接使用する必要はありません。
エンドユーザー向けではありません
これらのサービスは、Dreame 掃除機カード の使用専用として厳密に公開されています。エンドユーザーが簡単にアクセスできるパラメータは含まれていません。無効なパラメータが送信されると、デバイスに直接渡される可能性があり、マップの破損やデバイスのブートループなどの深刻な問題が発生することがあります。したがって、正確な機能とパラメータ構造を完全に理解していない限り、これらのサービスを使用してはいけません。安全上の理由により、これらのサービスはservices.yamlから明示的に除外され、翻訳文字列は含まれていません。
- カーペットエリアの設定:
dreame_vacuum.vacuum_set_carpet_area - カーペットタイプの設定:
dreame_vacuum.vacuum_set_carpet_type - カーテンの設定:
dreame_vacuum.vacuum_set_curtain - カスタムカーペット清掃の設定:
dreame_vacuum.vacuum_set_custom_carpet_cleaning - 床材の設定:
dreame_vacuum.vacuum_set_floor_material - 家具の設定:
dreame_vacuum.vacuum_set_furniture - 隠れたセグメントの設定:
dreame_vacuum.vacuum_set_hidden_segments - 低地を設定:
dreame_vacuum.vacuum_set_low_lying_area - モップの種類を設定:
dreame_vacuum.vacuum_set_mop_type - 事前定義ポイントを設定:
dreame_vacuum.vacuum_set_predefined_points - 制限区域を設定:
dreame_vacuum.vacuum_set_restricted_zone - ルーターの位置を設定:
dreame_vacuum.vacuum_set_router_position - セグメントタイプを設定:
dreame_vacuum.vacuum_set_segment_type - 閾値を設定:
dreame_vacuum.vacuum_set_threshold - 仮想閾値を設定:
dreame_vacuum.vacuum_set_virtual_threshold - 壁を設定:
dreame_vacuum.vacuum_set_walls - 部屋の結合:
dreame_vacuum.vacuum_merge_segments - 部屋を分割:
dreame_vacuum.vacuum_split_segments