
فارسی
ظاهر

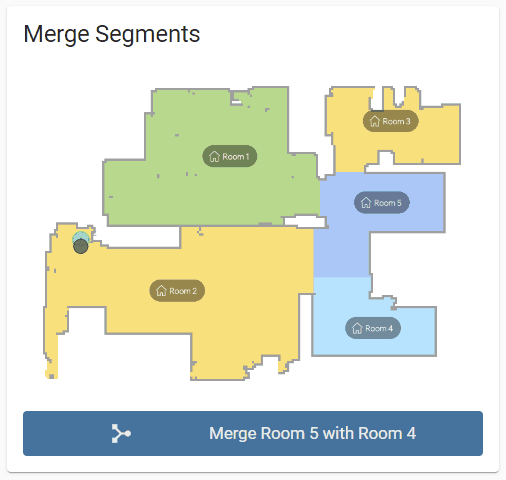
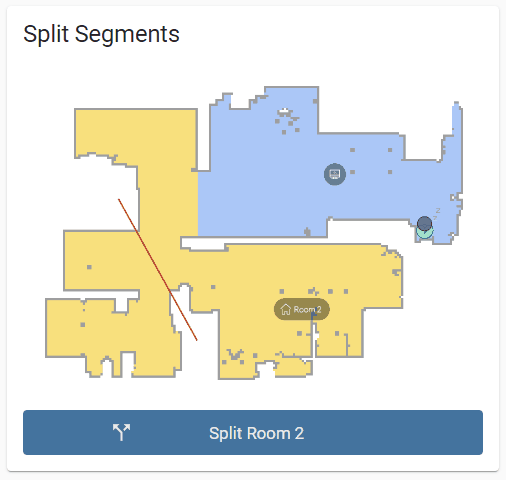
خدمات ویرایش نقشه همچنین از دامنه جاروبرقی استفاده میکند زیرا همه خدمات حتی بدون اتصال به ابر در دسترس هستند.
dreame_vacuum.vacuum_request_map
درخواست از دستگاه برای بارگذاری نقشه جدید در ابر. (این سرویس زمانی مفید است که از اتصال به ابر استفاده نمیشود و یک ادغام دیگر برای مدیریت رندر نقشه استفاده میشود)
مهم
دستگاه به این اقدام پاسخ نمیدهد وقتی که:
dreame_vacuum.vacuum_select_map
تغییر نقشه انتخابشده فعلی. (فقط در صورتی که نقشه چندطبقه فعال باشد ممکن است)
توجه
service: dreame_vacuum.vacuum_select_map
data:
    map_id: 27
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_delete_map
حذف یک نقشه.
توجه
service: dreame_vacuum.vacuum_delete_map
data:
    map_id: 48
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_map
تغییر نام یک نقشه.
توجه
service: dreame_vacuum.vacuum_rename_map
data:
    map_id: 14
    map_name: "Second Floor"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map
بازیابی نقشهای از حالت قبلی که توسط دستگاه ایجاد و آپلود شده است.
توجه
بازیابی نقشه انتخابشده به دومین نقشه بازیابی ذخیرهشده در لیست نقشههای بازیابی
service: dreame_vacuum.vacuum_restore_map
data:
    recovery_map_index: 2
target:
    entity_id: vacuum.vacuum
بازیابی نقشه ذخیرهشده با شناسه ۱۴ به حالت اصلی
service: dreame_vacuum.vacuum_restore_map
data:
    map_id: 14
    recovery_map_index: 1
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map_from_file
بازیابی نقشه از فایل نقشه بازیابی ذخیرهشده قبلی.
توجه
بازیابی نقشه انتخابشده از فایل نقشه بازیابی ذخیرهشده
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    file_url: http://192.168.1.10/local/2023-11-04-1724223415-423528451_284320462.1156.mb.tbz2
target:
    entity_id: vacuum.vacuum
بازیابی نقشه ذخیرهشده با فایل نقشه بازیابی ذخیرهشده شناسه ۱۴
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    map_id: 14
    file_url: https://dreame-cn.oss-cn-shanghai.aliyuncs.com/iot/tmp/000000/ali_dreame/YR649291/648921668/101?Expires=1699189998&OSSAccessKeyId=LTAI5t96WkBXXNzQrX4HtQti&Signature=ttRrjg8p7aC650H3DwI3%2F2ngOOE%3D
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_backup_map
فعالسازی آپلود یک نقشه ذخیرهشده به عنوان نقشه بازیابی در ابر.
توجه
فعالسازی پشتیبانگیری از نقشه انتخابشده
service: dreame_vacuum.vacuum_backup_map
target:
entity_id: vacuum.vacuumفعالسازی پشتیبانگیری از نقشه با شناسه ۱۵
service: dreame_vacuum.vacuum_backup_map
data:
    map_id: 15
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_save_temporary_map
ذخیره نقشه تازه ایجاد شده. (دستگاه هنگام ایجاد اولین نقشه پس از بازنشانی کارخانه از شما درخواست میکند)
dreame_vacuum.vacuum_discard_temporary_map
رد کردن نقشه تازه ایجاد شده.
dreame_vacuum.vacuum_replace_temporary_map
جایگزینی نقشه جدید با نقشه قدیمی.
توجه
service: dreame_vacuum.vacuum_replace_temporary_map
data:
    map_id: 39
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_segment
تعیین نام دلخواه برای یک اتاق در نقشه فعلی.
توجه
service: dreame_vacuum.vacuum_rename_segment
data:
    segment_id: 3
    segment_name: "Dining Room"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_set_obstacle_ignore
وضعیت نادیده گرفتن یک مانع شناسایی شده در نقشه فعلی را تنظیم کنید تا ربات در وظایف بعدی از آن اجتناب نکند.
توجه
obstacles موجودیت دوربین نقشه فعلی به دست آورید. (اطلاعات بیشتر درباره موانع)مانع در [819, -263] را نادیده بگیرید
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: true
target:
    entity_id: vacuum.vacuum
نادیده گرفتن مانع در [819, -263] را متوقف کنید
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: false
target:
entity_id: vacuum.vacuumسرویسهای مدیریت نقشه اضافی توسط یکپارچهسازی ارائه میشوند. چندین پارامتر از این پارامترها (مانند جنس کف، قابلیت مشاهده اتاق و نوع تی) هماکنون در دسترس هستند و میتوان آنها را مستقیماً از طریق موجودیتهای اتاق پیکربندی کرد، بنابراین استفاده مستقیم از این سرویسها ضروری نیست.
برای کاربران نهایی طراحی نشده است
این سرویسها بهطور اختصاصی برای استفاده کارت جاروبرقی Dreame ارائه شدهاند. آنها پارامترهایی ندارند که به راحتی توسط کاربران نهایی قابل دسترسی باشد. اگر پارامترهای نامعتبر ارسال شود، ممکن است مستقیماً به دستگاه منتقل شده و باعث مشکلات جدی مانند خراب شدن نقشهها یا ورود دستگاه به حلقه بوت شود. بنابراین، این سرویسها نباید استفاده شوند مگر اینکه عملکرد دقیق و ساختار پارامترها به طور کامل درک شده باشد. به دلایل ایمنی، این سرویسها بهطور صریح از services.yaml مستثنی شده و شامل رشتههای ترجمه نمیشوند.
dreame_vacuum.vacuum_set_carpet_areadreame_vacuum.vacuum_set_carpet_typedreame_vacuum.vacuum_set_curtaindreame_vacuum.vacuum_set_custom_carpet_cleaningdreame_vacuum.vacuum_set_floor_materialdreame_vacuum.vacuum_set_furnituredreame_vacuum.vacuum_set_hidden_segmentsdreame_vacuum.vacuum_set_low_lying_areadreame_vacuum.vacuum_set_mop_typedreame_vacuum.vacuum_set_predefined_pointsdreame_vacuum.vacuum_set_restricted_zonedreame_vacuum.vacuum_set_router_positiondreame_vacuum.vacuum_set_segment_typedreame_vacuum.vacuum_set_thresholddreame_vacuum.vacuum_set_virtual_thresholddreame_vacuum.vacuum_set_wallsdreame_vacuum.vacuum_merge_segmentsdreame_vacuum.vacuum_split_segments