
地图服务

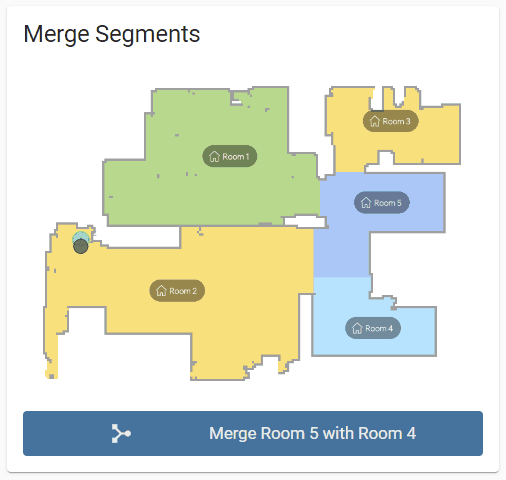
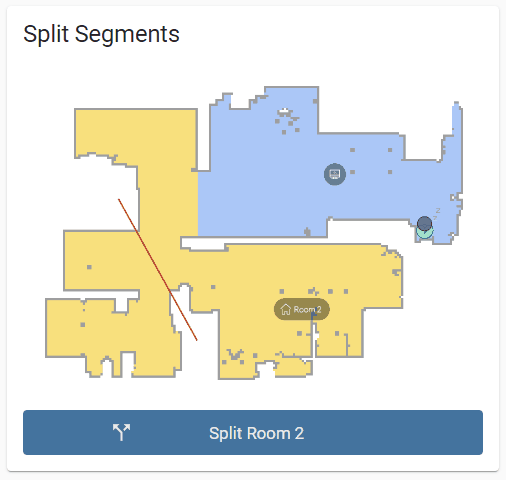
地图编辑服务也使用吸尘器域,因为即使没有云连接,所有服务也可用。
请求地图
dreame_vacuum.vacuum_request_map
请求设备将新地图上传到云端。(当不使用云连接且使用其他集成处理地图渲染时,此服务非常有用)
重要
当发生以下情况时,设备不会响应此操作:
- 定点清洁中
- 快速建图
- 正在重新定位
- 在地图编辑后直到移动
选择地图
dreame_vacuum.vacuum_select_map
更改当前选择的地图。(仅在启用多层地图时可行)
注意
- 你可以从已保存的地图相机实体属性中获取地图ID。
- 当更改所选地图时,机器人将结束当前活动任务。
示例
- 将当前地图设置为ID为27的地图yaml
service: dreame_vacuum.vacuum_select_map
data:
    map_id: 27
target:
    entity_id: vacuum.vacuum
删除地图
dreame_vacuum.vacuum_delete_map
删除地图。
注意
- 你可以从已保存的地图相机实体属性中获取地图ID。
- 当启用多层地图功能时,删除后地图索引可能会变化。 (关于多层地图支持的更多信息)
示例
- 设置删除ID为48的地图yaml
service: dreame_vacuum.vacuum_delete_map
data:
    map_id: 48
target:
    entity_id: vacuum.vacuum
重新命名地图
dreame_vacuum.vacuum_rename_map
重新命名地图。
注意
- 你可以从已保存的地图相机实体属性中获取地图ID。
- 官方应用不允许在地图名称中输入特殊字符,但此集成允许,因此请谨慎使用此服务。
示例
- 将 ID 为 14 的地图重命名为“二楼”yaml
service: dreame_vacuum.vacuum_rename_map
data:
    map_id: 14
    map_name: "Second Floor"
target:
    entity_id: vacuum.vacuum
恢复地图 地图支持
dreame_vacuum.vacuum_restore_map
从之前由设备创建并上传的状态恢复地图。
注意
- 不保证地图恢复会成功。云端不会永久存储文件,通常恢复文件会在最后一次访问后 365 天从云端删除。
示例
将选定地图恢复到恢复地图列表中的第二个已保存恢复地图
yamlservice: dreame_vacuum.vacuum_restore_map data: recovery_map_index: 2 target: entity_id: vacuum.vacuum将 ID 为 14 的已保存地图恢复到原始状态
yamlservice: dreame_vacuum.vacuum_restore_map data: map_id: 14 recovery_map_index: 1 target: entity_id: vacuum.vacuum
从档案恢复地图
dreame_vacuum.vacuum_restore_map_from_file
从之前保存的恢复地图文件中恢复地图
注意
- 如果您将恢复地图文件下载并放置到 Home Assistant 的 /www/ 文件夹中(吸尘器和服务器必须在同一网络),此服务可用于离线恢复。
- 如果未启用云连接,则需要地图 ID。
示例
从已保存的恢复地图文件中恢复选定地图
yamlservice: dreame_vacuum.vacuum_restore_map_from_file data: file_url: http://192.168.1.10/local/2023-11-04-1724223415-423528451_284320462.1156.mb.tbz2 target: entity_id: vacuum.vacuum恢复 ID 为 14 的已保存地图恢复文件
yamlservice: dreame_vacuum.vacuum_restore_map_from_file data: map_id: 14 file_url: https://dreame-cn.oss-cn-shanghai.aliyuncs.com/iot/tmp/000000/ali_dreame/YR649291/648921668/101?Expires=1699189998&OSSAccessKeyId=LTAI5t96WkBXXNzQrX4HtQti&Signature=ttRrjg8p7aC650H3DwI3%2F2ngOOE%3D target: entity_id: vacuum.vacuum
备份地图
dreame_vacuum.vacuum_backup_map
触发将已保存地图作为恢复地图上传到云端。
注意
- 云端每个已保存的地图只能存储一个备份地图。如果您已有备份地图,新备份将覆盖之前的备份。
- 没有摄像头或激光雷达传感器的吸尘器不具备此功能,地图备份触发仅适用于支持的设备。
示例
触发选定地图的备份
yamlservice: dreame_vacuum.vacuum_backup_map target: entity_id: vacuum.vacuum触发 ID 为 15 的地图备份
yamlservice: dreame_vacuum.vacuum_backup_map data: map_id: 15 target: entity_id: vacuum.vacuum
储存临时地图
dreame_vacuum.vacuum_save_temporary_map
保存新创建的地图。(设备在出厂重置后首次创建地图时会要求您执行此操作)
舍弃临时地图
dreame_vacuum.vacuum_discard_temporary_map
丢弃新创建的地图
替换临时地图
dreame_vacuum.vacuum_replace_temporary_map
用旧地图替换新地图
注意
- 你可以从已保存的地图相机实体属性中获取地图ID。
- 当启用多楼层地图功能时,更换地图后地图索引可能会发生变化。被替换的新地图始终位于最后一个可用索引,即使替换的是索引较低的地图。 (关于多层地图支持的更多信息)
示例
- 用 ID 为 39 的地图替换新地图yaml
service: dreame_vacuum.vacuum_replace_temporary_map
data:
    map_id: 39
target:
    entity_id: vacuum.vacuum
重命名房间
dreame_vacuum.vacuum_rename_segment
为当前地图中的房间设置自定义名称
注意
- 您可以从已保存地图的摄像头实体属性中获取地图和分段 ID。
- 官方应用不允许在房间名称中输入特殊字符,但此集成允许,因此请谨慎使用此服务。
示例
- 将房间3重命名为“餐厅”yaml
service: dreame_vacuum.vacuum_rename_segment
data:
    segment_id: 3
    segment_name: "Dining Room"
target:
    entity_id: vacuum.vacuum
设置障碍物忽略 地图支持
dreame_vacuum.vacuum_set_obstacle_ignore
设置当前地图上检测到的障碍物的忽略状态,以便机器人在后续任务中不会避开它。
注意
- 此服务仅适用于具有AI障碍检测功能的吸尘器,并且需要云连接。
- 您可以从当前地图摄像头实体的
obstacles属性中获取障碍物坐标及其当前忽略状态。(更多关于障碍物的信息) - 坐标必须与当前地图上的现有障碍物完全匹配,否则该操作将被拒绝。
- 设备自动忽略的障碍物无法通过此服务更改。
- 当机器人运行时,无法更改障碍物的忽略状态。
示例
忽略位于[819, -263]的障碍物
yamlservice: dreame_vacuum.vacuum_set_obstacle_ignore data: x: 819 y: -263 obstacle_ignored: true target: entity_id: vacuum.vacuum停止忽略位于[819, -263]的障碍物
yamlservice: dreame_vacuum.vacuum_set_obstacle_ignore data: x: 819 y: -263 obstacle_ignored: false target: entity_id: vacuum.vacuum
其他服务 地图支持
通过该集成,可提供额外的地图管理服务。其中一些参数(例如地板材质、房间可见性和拖把类型)已经被公开,并且可以通过 房间实体 直接配置,从而使直接使用这些服务变得不必要。
不面向终端用户
这些服务严格供 Dreame 吸尘器卡片 使用。它们没有终端用户可以轻易访问的参数。如果发送了无效参数,可能会直接传递给设备,导致严重问题,例如地图损坏或设备进入引导循环。因此,除非完全了解其具体功能和参数结构,否则不得使用这些服务。出于安全原因,这些服务明确从 services.yaml 中排除,并且不包含翻译字符串。
- 设置地毯区域:
dreame_vacuum.vacuum_set_carpet_area - 设置地毯类型:
dreame_vacuum.vacuum_set_carpet_type - 设置窗帘:
dreame_vacuum.vacuum_set_curtain - 设置自定义地毯清洁:
dreame_vacuum.vacuum_set_custom_carpet_cleaning - 设置地板材质:
dreame_vacuum.vacuum_set_floor_material - 设置家具:
dreame_vacuum.vacuum_set_furniture - 设置隐藏区域:
dreame_vacuum.vacuum_set_hidden_segments - 设置低洼区域:
dreame_vacuum.vacuum_set_low_lying_area - 设置拖布类型:
dreame_vacuum.vacuum_set_mop_type - 设置预定义点:
dreame_vacuum.vacuum_set_predefined_points - 设置限制区域:
dreame_vacuum.vacuum_set_restricted_zone - 设置路由器位置:
dreame_vacuum.vacuum_set_router_position - 设置分段类型:
dreame_vacuum.vacuum_set_segment_type - 设置阈值:
dreame_vacuum.vacuum_set_threshold - 设置虚拟阈值:
dreame_vacuum.vacuum_set_virtual_threshold - 设置墙壁:
dreame_vacuum.vacuum_set_walls - 合并房间:
dreame_vacuum.vacuum_merge_segments - 分割房间:
dreame_vacuum.vacuum_split_segments