
ไทย
การปรากฏตัว

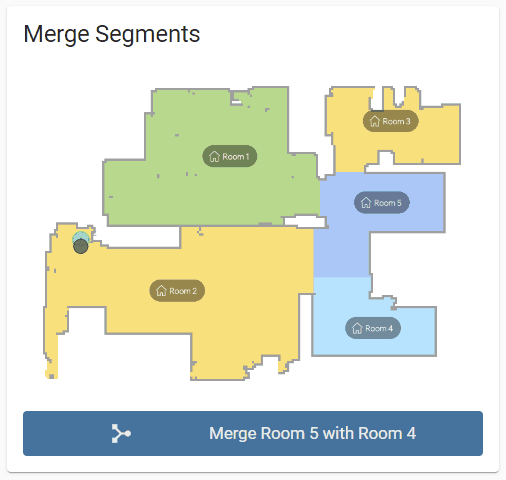
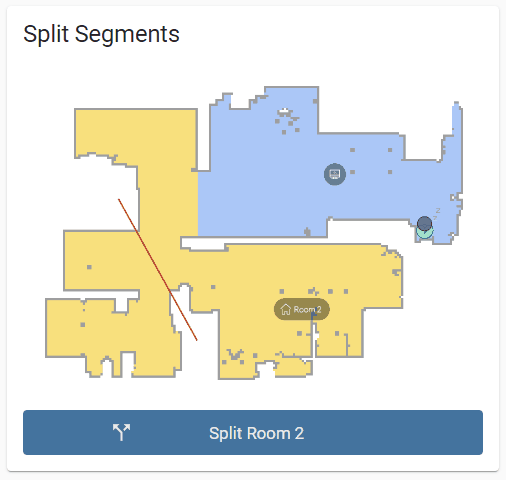
บริการแก้ไขแผนที่ยังใช้โดเมนเครื่องดูดฝุ่นเนื่องจากบริการทั้งหมดสามารถใช้งานได้แม้ไม่มีการเชื่อมต่อคลาวด์
dreame_vacuum.vacuum_request_map
ขอให้อุปกรณ์อัปโหลดแผนที่ใหม่ไปยังคลาวด์ (บริการนี้มีประโยชน์เมื่อไม่ใช้การเชื่อมต่อคลาวด์และมีการใช้งานแบบอินทิเกรชันอื่นสำหรับการเรนเดอร์แผนที่)
สำคัญ
อุปกรณ์จะไม่ตอบสนองต่อการกระทำนี้เมื่อ:
dreame_vacuum.vacuum_select_map
เปลี่ยนแผนที่ที่เลือกปัจจุบัน (ทำได้เฉพาะเมื่อเปิดใช้งานแผนที่หลายชั้น)
หมายเหตุ
service: dreame_vacuum.vacuum_select_map
data:
    map_id: 27
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_delete_map
ลบแผนที่
หมายเหตุ
service: dreame_vacuum.vacuum_delete_map
data:
    map_id: 48
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_map
เปลี่ยนชื่อแผนที่
หมายเหตุ
service: dreame_vacuum.vacuum_rename_map
data:
    map_id: 14
    map_name: "Second Floor"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map
กู้คืนแผนที่จากสถานะก่อนหน้าที่สร้างและอัปโหลดโดยอุปกรณ์
หมายเหตุ
กู้คืนแผนที่ที่เลือกไปยังแผนที่กู้คืนที่สองที่บันทึกไว้ในรายการแผนที่กู้คืน
service: dreame_vacuum.vacuum_restore_map
data:
    recovery_map_index: 2
target:
    entity_id: vacuum.vacuum
กู้คืนแผนที่ที่บันทึกไว้ที่มีรหัส 14 กลับไปยังสถานะเดิม
service: dreame_vacuum.vacuum_restore_map
data:
    map_id: 14
    recovery_map_index: 1
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_restore_map_from_file
กู้คืนแผนที่จากไฟล์แผนที่กู้คืนที่บันทึกไว้ก่อนหน้านี้
หมายเหตุ
กู้คืนแผนที่ที่เลือกจากไฟล์แผนที่กู้คืนที่บันทึกไว้
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    file_url: http://192.168.1.10/local/2023-11-04-1724223415-423528451_284320462.1156.mb.tbz2
target:
    entity_id: vacuum.vacuum
กู้คืนแผนที่ที่บันทึกไว้ที่มีรหัส 14 จากไฟล์แผนที่กู้คืนที่บันทึกไว้
service: dreame_vacuum.vacuum_restore_map_from_file
data:
    map_id: 14
    file_url: https://dreame-cn.oss-cn-shanghai.aliyuncs.com/iot/tmp/000000/ali_dreame/YR649291/648921668/101?Expires=1699189998&OSSAccessKeyId=LTAI5t96WkBXXNzQrX4HtQti&Signature=ttRrjg8p7aC650H3DwI3%2F2ngOOE%3D
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_backup_map
เริ่มการอัปโหลดแผนที่ที่บันทึกไว้เป็นแผนที่กู้คืนไปยังคลาวด์
หมายเหตุ
ทริกเกอร์สำรองแผนที่ที่เลือก
service: dreame_vacuum.vacuum_backup_map
target:
    entity_id: vacuum.vacuum
ทริกเกอร์สำรองแผนที่ที่มีรหัส 15
service: dreame_vacuum.vacuum_backup_map
data:
    map_id: 15
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_save_temporary_map
บันทึกแผนที่ที่สร้างใหม่ (อุปกรณ์จะขอให้คุณทำเมื่อสร้างแผนที่ครั้งแรกหลังจากรีเซ็ตจากโรงงาน)
dreame_vacuum.vacuum_discard_temporary_map
ทิ้งแผนที่ที่สร้างใหม่
dreame_vacuum.vacuum_replace_temporary_map
แทนที่แผนที่ใหม่ด้วยแผนที่เก่า
หมายเหตุ
service: dreame_vacuum.vacuum_replace_temporary_map
data:
    map_id: 39
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_rename_segment
ตั้งชื่อเองสำหรับห้องในแผนที่ปัจจุบัน
หมายเหตุ
service: dreame_vacuum.vacuum_rename_segment
data:
    segment_id: 3
    segment_name: "Dining Room"
target:
entity_id: vacuum.vacuumdreame_vacuum.vacuum_set_obstacle_ignore
ตั้งค่าการละเว้นสถานะของสิ่งกีดขวางที่ตรวจพบบนแผนที่ปัจจุบัน เพื่อให้หุ่นยนต์ไม่เลี่ยงมันในการทำงานถัดไป
หมายเหตุ
obstacles ของเอ็นทิตีกล้องแผนที่ปัจจุบัน (เพิ่มเติมเกี่ยวกับสิ่งกีดขวาง)ละเว้นสิ่งกีดขวางที่ [819, -263]
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: true
target:
    entity_id: vacuum.vacuum
ยกเลิกการละเว้นสิ่งกีดขวางที่ [819, -263]
service: dreame_vacuum.vacuum_set_obstacle_ignore
data:
    x: 819
    y: -263
    obstacle_ignored: false
target:
entity_id: vacuum.vacuumการรวมระบบช่วยให้สามารถเปิดเผยบริการจัดการแผนที่เพิ่มเติม พารามิเตอร์หลายอย่าง (เช่น วัสดุพื้น ความสามารถในการมองเห็นของห้อง และประเภทม็อบ) ถูกเปิดเผยแล้วและสามารถกำหนดค่าได้โดยตรงผ่าน เอนทิตีห้อง ทำให้ไม่จำเป็นต้องใช้บริการเหล่านี้โดยตรง
ไม่ได้มีไว้สำหรับผู้ใช้ปลายทาง
บริการเหล่านี้ถูกเปิดเผยอย่างเคร่งครัดสำหรับการใช้งานของ การ์ด Dreame Vacuum พวกมันไม่มีพารามิเตอร์ที่ผู้ใช้ปลายทางสามารถเข้าถึงได้ง่าย หากมีการส่งพารามิเตอร์ที่ไม่ถูกต้อง อาจถูกส่งตรงไปยังอุปกรณ์ ซึ่งอาจทำให้เกิดปัญหารุนแรงเช่น แผนที่เสียหายหรืออุปกรณ์เข้าสู่การบูตซ้ำ ดังนั้นห้ามใช้บริการเหล่านี้ เว้นแต่ว่าฟังก์ชันและโครงสร้างของพารามิเตอร์จะเข้าใจอย่างชัดเจน เพื่อความปลอดภัย บริการเหล่านี้ถูกยกเว้นอย่างชัดเจนจาก services.yaml และไม่รวมสตริงการแปล
dreame_vacuum.vacuum_set_carpet_areadreame_vacuum.vacuum_set_carpet_typedreame_vacuum.vacuum_set_curtaindreame_vacuum.vacuum_set_custom_carpet_cleaningdreame_vacuum.vacuum_set_floor_materialdreame_vacuum.vacuum_set_furnituredreame_vacuum.vacuum_set_hidden_segmentsdreame_vacuum.vacuum_set_low_lying_areadreame_vacuum.vacuum_set_mop_typedreame_vacuum.vacuum_set_predefined_pointsdreame_vacuum.vacuum_set_restricted_zonedreame_vacuum.vacuum_set_router_positiondreame_vacuum.vacuum_set_segment_typedreame_vacuum.vacuum_set_thresholddreame_vacuum.vacuum_set_virtual_thresholddreame_vacuum.vacuum_set_wallsdreame_vacuum.vacuum_merge_segmentsdreame_vacuum.vacuum_split_segments