
Català
Aparença
La integració exposa gairebé totes les configuracions i estats disponibles, reenginyeritzats a partir de l'aplicació oficial. Les entitats es generen dinàmicament per a cada dispositiu específic; si un dispositiu no té una característica o propietat de maquinari determinada, l'entitat corresponent no s'afegeix a Home Assistant.

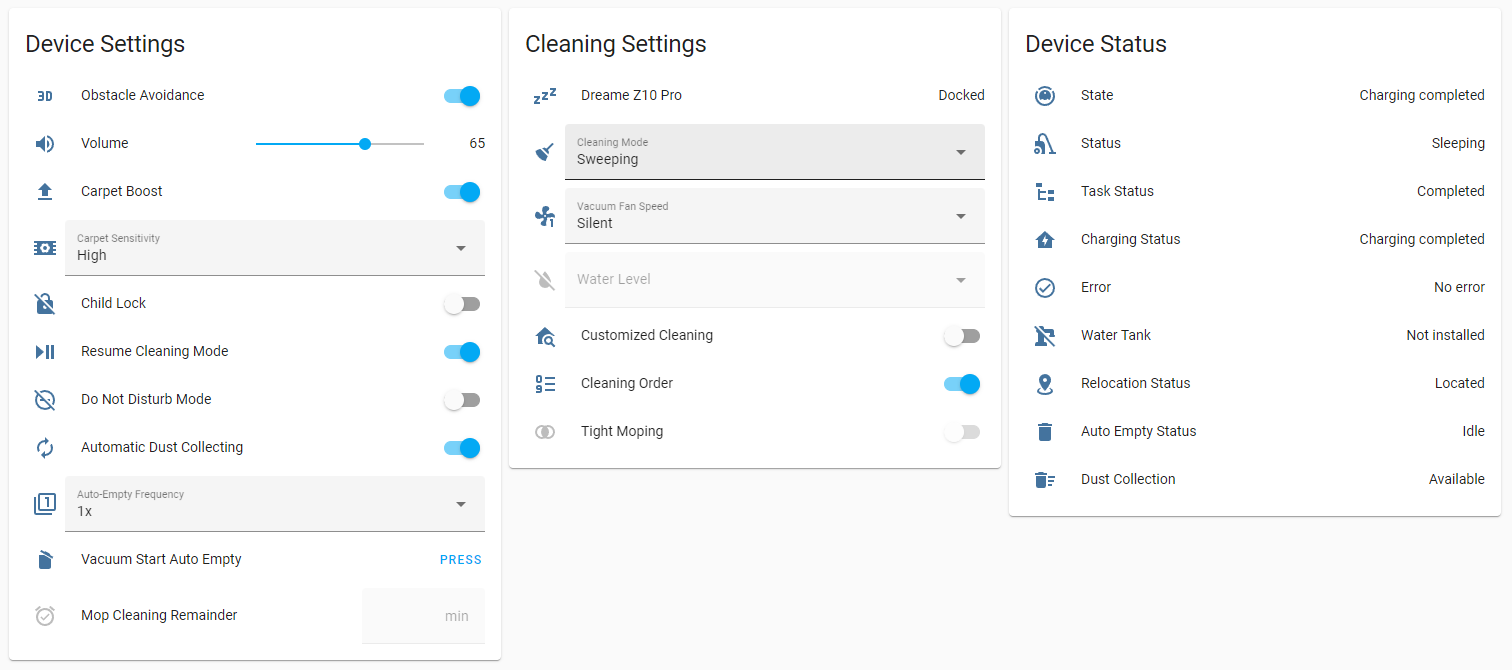
La majoria d'entitats, inclosa l'entitat principal de l'aspirador, disposen d'icones dinàmiques que reflecteixen el seu estat actual. Aquestes icones es poden sobreescriure a la configuració de l'entitat si es desitja. A més, la majoria d'entitats de sensors i totes les entitats de selecció retornen el seu valor enter en brut als atributs raw_value, map_id o segment_id, cosa que simplifica el seu ús en automatitzacions i serveis.
A totes les entitats se'ls aplica una taxa de refresc dinàmica, determinada per la seva freqüència esperada de canvi i l'estat actual del dispositiu. Home Assistant només és informat dels canvis quan es detecta una actualització de propietat a través de listeners, funcionant de manera similar a un enfocament de push local.
Retard de Sincronització de l'Estat
Pot ser que passi una estona abans que una entitat reflecteixi els canvis fets directament a l'aplicació oficial. Aquesta demora és esperada quan s'utilitzen els mètodes de connexió Local o Xiaomi Home, ja que depenen de sondejos de dades periòdics en lloc de les notificacions instantànies de push al núvol que utilitzen altres mètodes de connexió.
Algunes entitats tenen regles de disponibilitat personalitzades vinculades a l'estat d'altres entitats, reflectint la lògica extreta de l'aplicació oficial. Per exemple, l'interruptor tight_mopping esdevé no disponible quan no hi ha un dipòsit d'aigua o una mopa connectada. Les entitats connectades al núvol també s'exposen per a configuracions emmagatzemades dins de dades de mapa específiques en lloc de al dispositiu mateix, com map_rotation.
Disponibilitat de l'Entitat i Limitacions del Firmware
Algunes entitats poden no estar disponibles en dispositius amb versions de firmware més antigues, com customized_cleaning i cleaning_mode. A més, algunes entitats estan deshabilitades per defecte, i altres es poden accedir directament a través dels atributs de l'entitat de l'aspirador.
Totes les entitats generades segueixen un esquema de nomenclatura estàndard:
[domain].[vacuum name]_[entity name] (per exemple, switch.l10s_gen2_resume_cleaning)
| Nom | Descripció | Notes |
|---|---|---|
resume_cleaning | Activa/Desactiva la funció de reprendre la neteja | L'entitat de la màquina d'aspirar retorna el seu estat com a paused abans que la neteja continuï mentre es carrega |
carpet_boost | Activa/Desactiva la funció d'increment de potència per a la catifa | |
carpet_recognition | Activa/Desactiva la funció de reconeixement | Disponible en aspiradors amb sensor ultrasònic |
obstacle_avoidance | Activa/Desactiva l'evitació d'obstacles en 3D | Disponible en aspiradores amb làser de línia |
customized_cleaning | Activa/Desactiva la neteja personalitzada per habitacions | Disponible en dispositius amb firmware superior a 1056 |
child_lock | Activa/Desactiva el bloqueig infantil | |
tight_mopping | Activa/Desactiva el patró de fregat intens | Disponible en dispositius amb firmware superior a 1056 i no disponible quan el dipòsit d'aigua o la mopa no estan instal·lats |
dnd | Activa/Desactiva la funció de no molestar | |
multi_floor_map | Activa/Desactiva el mapa per múltiples plantes | Disponible en aspiradors que poden emmagatzemar més d'un mapa |
auto_dust_collecting | Activa/Desactiva la recol·lecció automàtica de pols quan la neteja finalitza | Disponible en aspiradors amb estació d'autobuidatge |
self_clean | Activa/Desactiva la funció d'autoneteja automàtica | Disponible en aspiradores amb base d'autoneteja |
self_clean_by_zone | Netegeu automàticament les mantes del moc després de netejar una zona específica | Disponible en dispositius amb la funció de neteja per zona |
auto_drying | Activa/Desactiva l'assecat automàtic del moc després de completar la neteja | Disponible en aspiradores amb base d'autoneteja |
water_electrolysis | Activa/Desactiva la funció d'electròlisi de l'aigua | Disponible en aspiradors amb funció d'electròlisi de l'aigua |
auto_water_refilling | Activa/Desactiva l'entrada d'aigua externa per a la base d'autoneteja | Disponible en aspiradors amb base d'autoneteja i entrada d'aigua externa |
auto_mount_mop | Activa/Desactiva el muntatge i desmuntatge automàtic de les mantes del moc segons el mode de neteja seleccionat | Disponible en aspiradors amb funció de muntatge automàtic de les mantes del moc |
carpet_avoidance | Evita les catifes si les mantes del moc estan col·locades | Disponible en aspiradors amb funció d'aixecament de mantes del moc |
auto_add_detergent | Utilitza el cartró de detergent per netejar les mantes del moc | Disponible en aspiradors amb base d'autoneteja i cartró de detergent |
auto_charging | Torna automàticament a l'estació base per carregar-se | Disponible en dispositius amb funció de càrrega automàtica |
map_saving | Configuració del mode d'estalvi de mapes per a dispositius VSLAM | Disponible en aspiradores sense navegació lidar |
ai_obstacle_detection | Activa/Desactiva la detecció d'obstacles amb IA | Disponible en els models S10 i L10s |
ai_obstacle_image_upload | Activa/Desactiva la pujada de fotos d'obstacles al núvol | Disponible en dispositius amb càmera frontal |
ai_obstacle_picture | Activa/Desactiva la visualització de la foto d'obstacle | Disponible en dispositius amb càmera frontal |
ai_pet_detection | Activa/Desactiva la detecció d'animals domèstics amb IA | Disponible en dispositius amb càmera frontal |
ai_human_detection | Activa/Desactiva la detecció d'humans amb IA | Disponible en S10 i S10 Pro |
ai_furniture_detection | Activa/Desactiva la detecció de mobles amb IA | Disponible en dispositius amb càmera frontal |
ai_fluid_detection | Activa/Desactiva la detecció de líquids amb IA | Disponible en dispositius amb càmera frontal |
fill_light | Després d'activar-ho, omplirà automàticament la llum en un entorn amb poca il·luminació per millorar la capacitat d'evitació d'obstacles i la claredat de la imatge en el vídeo | Disponible en dispositius amb càmera frontal i llum frontal |
collision_avoidance | Després d'activar-ho, es redueixen les col·lisions amb parets, mobles i obstacles, i l'eficiència i la cobertura de la neteja disminueixen lleugerament | Disponible en dispositius amb aquesta funció |
stain_avoidance | Després d'activar-ho i quan s'identifica una taca, s'evita la zona i no es neteja | Disponible en dispositius amb funció de detecció de líquid amb IA |
intelligent_recognition | Activa/Desactiva el canvi automàtic de mapa quan el mapa multi-pis està activat | Disponible en dispositius amb funció de mapa WiFi |
cleaning_sequence | Activa/Desactiva la seqüència de neteja de habitacions personalitzada | Disponible amb funció de mapa (Aquesta és una entitat creada dinàmicament i no està directament vinculada a cap configuració. Quan s'apaga, l'ordre de neteja actual s'elimina i es regenera amb l'ordre predeterminat, o es restaura l'ordre anterior de la memòria quan es torna a activar) |
voice_assistant | Activa/Desactiva l'assistent de veu integrat en l'aspirador | Disponible en dispositius amb funció d'assistent de veu |
fuzzy_obstacle_detection | Permet que l'aspirador detecti i eviti obstacles difusos o menys definits | Disponible en dispositius amb detecció d'obstacles difusos amb IA |
ai_pet_avoidance | Utilitza la càmera amb IA per identificar i evitar activament mascotes mentre neteja | Disponible en dispositius amb funció de detectiu de mascotes |
pet_picture | Captura automàticament fotos de les mascotes trobades durant la neteja | Disponible en dispositius amb funció de detectiu de mascotes |
pet_focused_detection | Prioritzeu la detecció de mascotes i objectes relacionats amb mascotes | Disponible en dispositius amb funció de mobles per a mascotes |
floor_direction_cleaning | Netegeu al llarg de la direcció de les taulons del sòl per evitar ratllades | Disponible en dispositius amb funció de neteja per direcció del sòl |
pet_focused_cleaning | Adapteu l’estratègia de neteja quan es detectin mascotes | Disponible en dispositius amb funció de detectiu de mascotes |
smart_charging | Calculeu la quantitat exacta de bateria necessària per acabar la feina de neteja i reprendre-la | Disponible en dispositius amb funció de càrrega automàtica |
human_follow | Permeteu que l’aspirador segueixi una persona utilitzant la seva càmera | Disponible en dispositius amb funció de fregona oscil·lant i transmissió de càmera |
max_suction_power | Activeu el mode de màxima potència d’aspiració per a una neteja intensiva | Disponible en dispositius amb funció de màxima potència d’aspiració |
smart_drying | Ajusteu automàticament el temps d’assecat segons la humitat ambiental | Disponible en dispositius amb funció d’assecat intel·ligent |
hot_washing | Utilitzeu aigua calenta per rentar les mantes de fregona a l’estació base | Disponible en dispositius amb rentat calent però sense funció de fregona intel·ligent |
uv_sterilization | Activeu la desinfecció amb llum UV per a la fregona o el dipòsit d’aigua | Disponible en dispositius amb funció de desinfecció UV |
camera_light_brightness_auto | Ajusta automàticament la brillantor de la llum de farciment de la càmera incorporada | Disponible en dispositius amb funcions de transmissió de càmera i llum de farciment |
off_peak_charging | Programa que l'aspirador es carregui només durant les hores d'electricitat fora de punta | Disponible en dispositius amb funció de càrrega fora de punta |
mopping_under_furnitures | Esten la mopa per netejar a fons sota mobles baixos | Disponible en dispositius amb funció de balanceig de la mopa |
gap_cleaning_extension | Esten la mopa en espais estrets i cantonades | Disponible en dispositius amb funció de balanceig de la mopa |
intensive_carpet_cleaning | Augmenta la potència d'aspiració i ajusta el patró de neteja específicament per a catifes | Disponible en dispositius amb funció de neteja intensiva de catifes |
large_particles_boost | Potència temporalment l'aspiració quan es detecten residus grans | Disponible en dispositius amb funció de potenciació per partícules grans |
ultra_clean_mode | Realitza una passada de neteja molt intensiva sobre tota la zona | Disponible en dispositius amb mode de neteja ultra però sense funció de rentat intel·ligent de la mopa |
streaming_voice_prompt | Activa els avisos de veu mentre la transmissió de la càmera està activa | Disponible en dispositius amb funció de transmissió de càmera |
clean_carpets_first | Donar prioritat a la neteja de les zones amb moqueta abans de passar a terres durs | Disponible en dispositius amb la funció de netejar primer les catifes |
silent_drying | Reduir el soroll durant el procés d'assecat de la mopa | Disponible en dispositius amb funció d'assecat silenciós |
hair_compression | Comprimir automàticament els cabells recollits al dipòsit de pols per estalviar espai | Disponible en dispositius amb funció de compressió de cabells |
side_brush_carpet_rotate | Ajustar el comportament de rotació del raspall lateral quan es transita sobre catifes | Disponible en dispositius amb funció de rotació del raspall lateral en catifes |
side_reach | Extendre el raspall lateral per una millor neteja de les vores | Disponible en dispositius amb funció d'abast lateral |
smart_mop_washing | Ajustar dinàmicament la durada del rentat de la mopa segons el grau de brutícia de la mopa | Disponible en dispositius amb funció de rentat intel·ligent de la mopa |
dnd_disable_resume_cleaning | Evitar que l'aspirador reprengui una tasca de neteja pausada durant les hores de No Molestar | Disponible en dispositius amb funcions DND |
dnd_disable_auto_empty | Evitar que l'estació base buidi automàticament el dipòsit de pols durant les hores de No Molestar | Disponible en dispositius amb funcions DND |
dnd_reduce_volume | Reduir el volum de les indicacions de veu de l'aspirador durant les hores de No Molestar | Disponible en dispositius amb funcions DND |
auto_change_mop | Expulsar i enganxar automàticament diferents mopes segons els requisits de neteja | Disponible en dispositius amb funció d'intercanvi automàtic de mopa |
lift_chassis_on_carpet | Llençar el xassís principal de l'aspirador per navegar millor sobre catifes d'alt pel | Disponible en dispositius amb funció d'elevació del xassís sobre catifes |
close_roller_cover_on_carpet | Tancar la coberta del raspall principal per evitar que s'enganxi a les catifes | Disponible en dispositius amb funció de coberta del raspall |
dust_bag_drying | Utilitzar aire calent per assecar la bossa de pols dins l'estació base | Disponible en dispositius amb funció d'assecat manual de la bossa de pols |
ring_light_always_on | Mantenir el cercle indicador de l'aspirador encès constantment | Disponible en dispositius amb funció de cercle de llum sempre encès |
active_suspension_crossing | Utilitzar suspensió activa per aixecar l'aspirador sobre llindars alts o obstacles | Disponible en dispositius amb funció de suspensió activa |
dynamic_obstacle_cleaning | Ajustar dinàmicament el camí de neteja al voltant d'obstacles recentment detectats | Disponible en dispositius amb funció de neteja d'obstacles dinàmics |
pressurized_cleaning | Apliqueu pressió cap avall sobre les mantes de fregat per eliminar millor les taques | Disponible en dispositius amb funció de neteja amb pressió |
lds_state | Canvieu l'estat de elevació del mòdul LDS (sensor de distància làser) | Disponible en dispositius amb funció d'elevació automàtica de l'LDS |
mop_washing_with_detergent | Barregeu automàticament el detergent amb l'aigua quan es renten les mantes de fregat | Disponible en dispositius amb funcions d'afegir detergent automàticament i fregat amb detergent |
mop_extend | Esteneu les mantes de fregat per una millor cobertura de les vores | Disponible en dispositius amb funció d'extensió de les mantes de fregat |
mopping_with_detergent | Afegiu automàticament detergent al dipòsit d'aigua per al fregat | Disponible en dispositius amb funció de fregat amb detergent |
obstacle_crossing | Coordineu les rodes i la suspensió per superar obstacles difícils | Disponible en dispositius amb funció de creuament d'obstacles |
| Nom | Descripció | Notes |
|---|---|---|
cleaning_time | Durada de la neteja de la darrera o de l'actual feina de neteja | No disponible durant el mapeig ràpid |
mapping_time | Durada del mapeig de l'actual feina de mapeig ràpid | Només disponible quan el robot està fent mapeig ràpid |
cleaned_area | Àrea netejada de l'última/actual feina de neteja | No disponible durant el mapeig ràpid |
state | Estat del robot | Aquesta entitat exposa estats del robot que no estan presents de manera nativa a Home Assistant, com ara charging_completed |
status | Estat del robot | |
relocation_status | Estat de reubicació del robot | |
task_status | Estat de la tasca del robot | |
water_tank | Estat del dipòsit d'aigua del robot | Disponible en aspiradors amb dipòsit d'aigua |
mop_pad | Estat del drap de fregat d'aigua del robot | Disponible en aspiradores amb base d'autoneteja |
dust_collection | Estat de disponibilitat de recollida de pols | Disponible en aspiradors amb estació d'autobuidatge |
auto_empty_status | Estat de l'estació de buidatge automàtic | Disponible en aspiradors amb estació d'autobuidatge |
self_wash_base_status | Estat de la base d'auto rentat | Disponible en aspiradores amb base d'autoneteja |
error | Descripció del codi d'error del robot | Informes d'errors |
charging_status | Estat de càrrega del robot | |
battery_level | Nivell de bateria del robot | |
first_cleaning_date | Data de la primera neteja | |
total_cleaning_time | Durada total de la neteja | |
cleaning_count | Total de vegades de neteja | |
total_cleaned_area | Àrea total netejada | |
stream_status | Estat actual de la transmissió de vídeo de la càmera en directe (per exemple, Idle, Streaming) | Disponible en dispositius amb funció de transmissió de càmera |
drainage_status | Estat actual del sistema de drenatge d'aigua de l'estació base | Disponible en dispositius amb la funció de comprovació d'aigua |
low_water_warning | Indica si el dipòsit d'aigua neta de l'estació base està baix | Disponible en dispositius amb base d'autoneteja |
task_type | El tipus de tasca que s'està executant actualment (p. ex., Neteja, Retorn, Rentat) | Disponible en dispositius amb la funció de tipus de tasca |
firmware_version | La versió de firmware actualment instal·lada en l'aspirador | |
cleaning_progress | El percentatge de finalització de la feina de neteja actual | Disponible en dispositius amb funció de progrés de neteja |
drying_progress | El percentatge de finalització del cicle d'assecat actual del mopa | Disponible en dispositius amb base d'autoneteja |
dust_bag_drying_status | Estat actual del procés d'assecat de la bossa de pols (p. ex., Assecant, Inactiu) | Disponible en dispositius amb funció d'assecat manual o automàtic de la bossa de pols |
clean_water_tank_status | Estat i nivell actual del dipòsit d'aigua neta a l'estació base | Disponible en dispositius amb base d'autoneteja |
dirty_water_tank_status | Estat i nivell actual del dipòsit d'aigua bruta a l'estació base | Disponible en dispositius amb base d'autoneteja |
dust_bag_status | Estat actual de la bossa de recollida de pols (p. ex., Present, Plena, Faltant) | Disponible en dispositius amb estació d'auto-buidatge |
detergent_status | Estat actual del cartró de detergent a l'estació base | Disponible en dispositius amb base d'autoneteja |
hot_water_status | Temperatura actual o estat del escalfador d'aigua per al rentat de la mopa | Disponible en dispositius amb funció de rentat amb aigua calenta |
station_drainage_status | Estat actual del sistema de drenatge d'enllaç d'aigua automàtic | Disponible en dispositius amb funció de drenatge |
Les entitats de sensor de consumibles es generen dinàmicament per informar sobre la vida útil restant o el temps restant de diverses parts i accessoris del dispositiu.
Les entitats de sensor de mapa es generen dinàmicament a partir dels mapes desats per informar dels estats relacionats amb el mapa.
| Nom | Descripció | Notes |
|---|---|---|
charging_state | Indica si l'aspirador està carregant actualment a l'estació base | |
roller_cover_status | Indica si la coberta del raspall rodó principal està correctament instal·lada o tancada | Disponible en dispositius amb funció de coberta del raspall |
lds_status | Indica si el mòdul LDS (Sensor de Distància Làser) està en la seva posició aixecada | Disponible en dispositius amb funció d'elevació automàtica de l'LDS |
| Nom | Descripció | Notes |
|---|---|---|
volume | Nivell de volum | |
mop_cleaning_remainder | Recordatori de neteja del pal de fregar | |
camera_light_brightness | Nivell de brillantor objectiu de la llum de farciment de la càmera | Disponible en dispositius amb funcions de transmissió de càmera i llum de farciment |
self_clean_area | La mida de l'àrea designada (en metres quadrats) per netejar abans de tornar a rentar el drap de fregona | Disponible en dispositius amb base de rentat automàtic però sense la funció de freqüència de neteja del drap de fregona |
self_clean_time | El temps designat (en minuts) per netejar abans de tornar a rentar el drap | Disponible en dispositius amb freqüència de neteja automàtica però sense funció de freqüència de neteja del drap |
wetness_level | El nivell de humitat objectiu per als draps durant la fregada | Disponible en dispositius amb funció de nivell d'humitat |
drying_time | La durada designada (en hores) per assecar els draps | Disponible en dispositius amb base d'autoneteja i funció de freqüència de neteja del drap o funció de temps d'assecat llarg |
auto_empty_area | La mida de l'àrea designada per netejar abans de tornar a buidar el dipòsit de pols | Disponible en dispositius amb funcions d'àrea i mode de buit automàtic |
| Nom | Descripció | Notes |
|---|---|---|
dnd_start | Inici de no molestar | No disponible quan no molestar està desactivat |
dnd_end | Final de no molestar | No disponible quan no molestar està desactivat |
off_peak_charging_start | L'hora d'inici per a la càrrega amb electricitat fora de punt | Disponible en dispositius amb funció de càrrega fora de punta |
off_peak_charging_end | L'hora de finalització per a la càrrega amb electricitat fora de punt | Disponible en dispositius amb funció de càrrega fora de punta |
| Nom | Descripció | Notes |
|---|---|---|
start_auto_empty | Iniciar buit automàtic | Disponible en aspiradors amb estació d'autobuidatge |
clear_warning | Esborrar advertiment | No disponible quan no hi ha advertència per buidar |
self_clean | Iniciar/pausar manualment el rentat del drap | Disponible en aspiradors amb base d'autoneteja, no disponible quan no és possible rentar |
manual_drying | Iniciar/aturar manualment l'assecat del drap | Disponible en aspiradors amb base d'autonetegat, no disponible quan no és possible assecar |
manual_dust_bag_drying | Activar o aturar manualment el procés d'assecat de la bossa de pols | Disponible en dispositius amb funció d'assecat manual o automàtic de la bossa de pols |
water_tank_draining | Activar l'estació base per drenar les seves línies d'aigua internes | Disponible en dispositius amb funció de drenatge |
base_station_self_repair | Activar la rutina d'autodiagnosi i reparació de l'estació base | Disponible en dispositius amb base d'autoneteja |
start_recleaning | Ordenar a l'aspirador que reiniciï la feina de neteja anterior des del principi | Disponible en dispositius amb funcions d'autoneteja i mapes |
empty_water_tank | Ordenar a l'aspirador que buidi completament el seu dipòsit d'aigua integrat | Disponible en dispositius amb funció de drenatge del dipòsit d'aigua |
base_station_cleaning | Activar la rutina d'autonetegat de la base per a la seva taula de rentat | Disponible en dispositius amb funció de neteja de l'estació |
reload_shortcuts | Tornar a carregar les dreceres de neteja desades des de l'aspirador | Disponible en dispositius amb funció de dreceres |
shortcut_{1-33} | Executar una dreçera de neteja desada específica | Disponible en dispositius amb funció de dreceres |
Les entitats de botó per a consumibles s'utilitzen per restablir la vida útil restant de les peces i accessoris del dispositiu després de reemplaçar-los o netejar-los.
Les entitats de botó del mapa s'utilitzen per activar funcions de cartografia o interactuar amb mapes desats.
| Nom | Descripció | Notes |
|---|---|---|
suction_level | Nivell de succió de l'aspirador | No disponible si l'neteja personalitzada està activada i la feina actual no és de neteja de zones ni de neteja puntual |
water_volume | Volum d'aigua de l'aspirador | Disponible en aspiradors amb dipòsit d'aigua. No disponible si l'neteja personalitzada està activada i la feina actual no és de neteja de zones ni de neteja puntual |
mop_pad_humidity | Nivell d'humitat del drap de la mopa | Disponible en aspiradors amb base d'autoneteja. No disponible si l'neteja personalitzada està activada i la feina actual no és de neteja de zones ni de neteja puntual |
cleaning_mode | Mode de neteja de l'aspirador (Escombrat, Fregat, Escombrat i fregat) | No disponible durant la neteja. (Les opcions es generen dinàmicament per a aspiradors sense drap de mopa aixecable) |
carpet_sensitivity | Sensibilitat de catifa de la funció d'increment de potència a catifes | No disponible quan l'increment a catifes està desactivat |
auto_empty_frequency | Freqüència d'auto buidatge | No disponible quan la recollida automàtica de pols està desactivada o no disponible |
self_clean_area | Seleccioneu l'àrea de neteja abans de tornar per netejar el coixinet de la mopa | Disponible en aspiradores amb base d'autoneteja |
mop_wash_level | Nivell d'ús d'aigua de neteja de la mopa | Disponible en aspiradors amb base d'autoneteja i entrada d'aigua externa |
drying_time | Temps d'assecat de la mopa en minuts | Disponible en aspiradores amb base d'autoneteja |
mopping_type | Tipus de fregat per a neteja profunda o diària | Disponible en aspiradors amb funció d'AI per a detecció de líquids i taques |
wider_corner_coverage | Freqüència de girar als racons per netejar-los amb el coixinet de la mopa | Disponible en dispositius sense funcions de balanceig del coixinet de la mopa i freqüència de neteja de la mopa |
mop_pad_swing | Freqüència de balanceig de la part posterior de l'aspirador per netejar les vores amb el coixinet de la mopa | Disponible en dispositius amb balanceig del coixinet de la mopa però sense funció d'extensió de la mopa |
voice_assistant_language | L'idioma parlat per l'assistent de veu integrat de l'aspirador | Disponible en dispositius amb funció d'assistent de veu |
auto_empty_mode | La lògica utilitzada per determinar quan l'aspirador ha d'esborrar automàticament el seu dipòsit de pols | Disponible en dispositius amb funció de mode d'esborrat automàtic |
cleangenius | Activar la intel·ligència automàtica per a la neteja de l'habitació i les configuracions de fregat | Disponible en dispositius amb la funció CleanGenius |
auto_rewashing | Lògica per decidir si la mopa necessita un segon rentat en funció de la brutícia | Disponible en dispositius amb funció d'autorentat |
auto_recleaning | Lògica per decidir si les zones molt brutes necessiten un segon pas de neteja | Disponible en dispositius amb funció de recanvi automàtic |
cleaning_route | El patró de navegació utilitzat durant la neteja (p. ex., Estàndard, Profunda, Ràpida) | Disponible en dispositius amb funció de ruta de neteja |
custom_mopping_route | El patró de navegació específicament utilitzat quan està habilitat el fregat | Disponible en dispositius amb funció de ruta de fregat personalitzada |
self_clean_frequency | La condició (Àrea, Hora o Habitació) que desencadena un retorn per al rentat de la mopa | Disponible en dispositius amb funció de freqüència d'autoneteja |
mop_clean_frequency | El valor de freqüència específic basat en el mode de freqüència d'autoneteja triat | Disponible en dispositius amb base d'autoneteja i funcions de freqüència de neteja de la mopa |
mop_extend_frequency | El valor de freqüència específic basat en el mode d'extensió de la mopa triat | Disponible en dispositius amb funció d'extensió de les mantes de fregat |
cleangenius_mode | El nivell d'intensitat del mode de neteja automatitzat CleanGenius | Disponible en dispositius amb la funció de mode CleanGenius |
washing_mode | La intensitat del cicle de rentat de la mopa a l'estació base | Disponible en dispositius amb funció de rentat intel·ligent de la mopa |
water_temperature | La temperatura objectiu de l'aigua utilitzada per rentar les coixinets de mopa | Disponible en dispositius amb funció de temperatura de l'aigua |
mop_pressure | La quantitat de pressió cap avall aplicada a les coixinets de mopa | Disponible en dispositius amb funció de pressió de la mopa |
mop_temperature | La temperatura objectiu de les coixinets de mopa durant la neteja | Disponible en dispositius amb funció de temperatura de la mopa |
low_lying_area_frequency | La freqüència de neteja específicament sota mobles baixos | Disponible en dispositius amb funció de freqüència d'àrees baixes |
scraper_frequency | La freqüència d'ús de l'eina de raspall (si s'escau) | Disponible en dispositius amb funció de freqüència de raspall |
battery_charge_level | El percentatge de bateria objectiu per carregar abans de reprendre una tasca de neteja | |
auto_lds_coverage | La configuració de cobertura per aixecar el sensor LDS en espais reduïts | Disponible en dispositius amb funció d'elevació automàtica de l'LDS |
Les entitats de selecció d'habitació es generen dinàmicament a partir dels mapes desats i s'utilitzen per editar les configuracions de neteja personalitzades per habitació.
Les entitats seleccionades del mapa s'utilitzen per interactuar amb mapes guardats.
Les entitats de càmera només estan disponibles quan s'utilitza una connexió al núvol i s'utilitzen per renderitzar mapes en directe i mapes guardats.