
Bahasa Indonesia
Tampilan
Integrasi ini menampilkan hampir semua pengaturan dan status yang tersedia yang direkayasa balik dari aplikasi resmi. Entitas dibuat secara dinamis untuk setiap perangkat tertentu; jika suatu perangkat tidak memiliki fitur atau properti perangkat keras tertentu, entitas yang sesuai tidak ditambahkan ke Home Assistant.

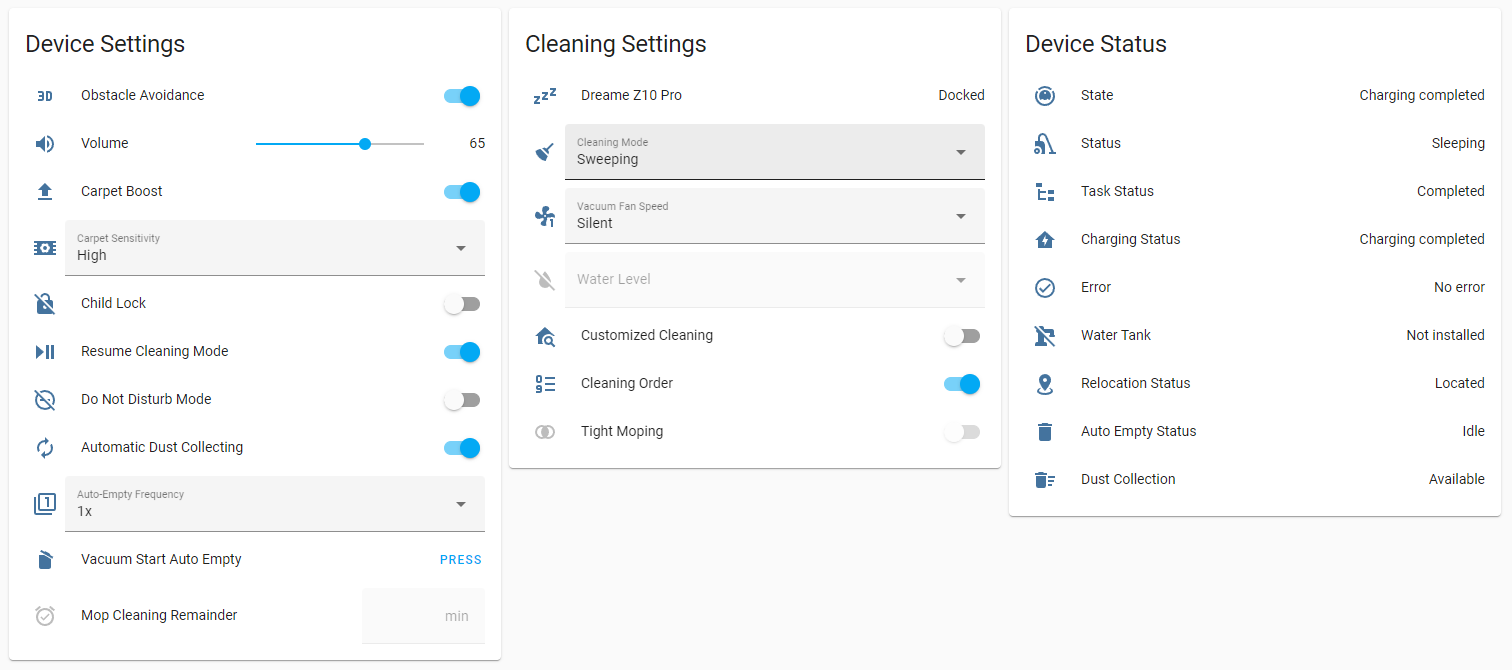
Sebagian besar entitas, termasuk entitas vakum utama, disediakan dengan ikon dinamis yang mencerminkan keadaan mereka saat ini. Ikon-ikon ini dapat diganti dalam pengaturan entitas jika diinginkan. Selain itu, sebagian besar entitas sensor dan semua entitas pilihan mengembalikan nilai integer mentah mereka di bawah atribut raw_value, map_id, atau segment_id, yang memudahkan penggunaannya dalam otomasi dan layanan.
Tingkat penyegaran dinamis diterapkan pada semua entitas, ditentukan oleh frekuensi perubahan yang diharapkan dan kondisi perangkat saat ini. Home Assistant hanya diinformasikan tentang perubahan ketika pembaruan properti terdeteksi melalui pendengar, berfungsi mirip dengan pendekatan push lokal.
Penundaan Sinkronisasi Status
Mungkin diperlukan beberapa waktu bagi suatu entitas untuk mencerminkan perubahan yang dilakukan langsung di aplikasi resmi. Penundaan ini diharapkan terjadi saat menggunakan metode koneksi Lokal atau Xiaomi Home, karena metode ini bergantung pada pengambilan data secara berkala daripada notifikasi push cloud instan yang digunakan oleh metode koneksi lainnya.
Beberapa entitas memiliki aturan ketersediaan khusus yang terkait dengan status entitas lainnya, meniru logika yang diambil dari aplikasi resmi. Misalnya, saklar tight_mopping menjadi tidak tersedia ketika tangki air atau pel tidak terpasang. Entitas yang terhubung ke cloud juga tersedia untuk pengaturan yang disimpan dalam data peta tertentu daripada di perangkat itu sendiri, seperti map_rotation.
Ketersediaan Entitas & Batasan Firmware
Beberapa entitas mungkin tidak tersedia pada perangkat dengan versi firmware yang lebih lama, seperti customized_cleaning dan cleaning_mode. Selain itu, beberapa entitas dinonaktifkan secara default, dan yang lainnya dapat diakses langsung melalui atribut entitas vacuum.
Semua entitas yang dihasilkan mengikuti skema penamaan standar:
[domain].[vacuum name]_[entity name] (misalnya, switch.l10s_gen2_resume_cleaning)
| Nama | Deskripsi | Catatan |
|---|---|---|
resume_cleaning | Aktifkan/Nonaktifkan fitur melanjutkan pembersihan | Entitas vacuum mengembalikan statusnya sebagai paused sebelum pembersihan dilanjutkan saat mengisi daya |
carpet_boost | Aktifkan/Nonaktifkan fitur peningkatan karpet | |
carpet_recognition | Aktifkan/Nonaktifkan fitur pengenalan | Tersedia pada vacuum dengan sensor ultrasonik |
obstacle_avoidance | Aktifkan/Nonaktifkan penghindaran rintangan 3D | Tersedia pada penyedot debu dengan laser garis |
customized_cleaning | Aktifkan/Nonaktifkan pembersihan ruangan yang disesuaikan | Tersedia pada perangkat dengan firmware di atas 1056 |
child_lock | Aktifkan/Nonaktifkan kunci anak | |
tight_mopping | Aktifkan/Nonaktifkan pola mengepel rapat | Tersedia pada perangkat dengan firmware di atas 1056 dan tidak tersedia saat tangki air atau lap pel tidak terpasang |
dnd | Aktifkan/Nonaktifkan jangan ganggu | |
multi_floor_map | Aktifkan/Nonaktifkan peta multi-lantai | Tersedia pada vacuum yang dapat menyimpan lebih dari satu peta |
auto_dust_collecting | Aktifkan/Nonaktifkan pengumpulan debu otomatis saat pembersihan selesai | Tersedia pada vacuum dengan stasiun pengosongan otomatis |
self_clean | Aktifkan/Nonaktifkan fitur pembersihan otomatis diri | Tersedia pada penyedot debu dengan basis pencucian sendiri |
self_clean_by_zone | Bersihkan secara otomatis bantalan pel setelah membersihkan zona tertentu | Tersedia pada perangkat dengan fitur bersih sendiri berdasarkan zona |
auto_drying | Aktifkan/Nonaktifkan pengeringan otomatis bantalan pel setelah pembersihan selesai | Tersedia pada penyedot debu dengan basis pencucian sendiri |
water_electrolysis | Aktifkan/Nonaktifkan fitur elektrolisis air | Tersedia pada vacuum dengan fitur elektrolisis air |
auto_water_refilling | Aktifkan/Nonaktifkan input air eksternal untuk basis cuci sendiri | Tersedia pada vacuum dengan basis cuci sendiri dan input air eksternal |
auto_mount_mop | Aktifkan/Nonaktifkan perakitan dan pembongkaran otomatis bantalan pel sesuai mode pembersihan yang dipilih | Tersedia pada vacuum dengan fitur perakitan pel otomatis |
carpet_avoidance | Hindari karpet jika bantalan pel terpasang | Tersedia pada vacuum dengan fitur pengangkatan bantalan pel |
auto_add_detergent | Gunakan kartrid deterjen untuk membersihkan bantalan pel | Tersedia pada vacuum dengan basis cuci sendiri dan kartrid deterjen |
auto_charging | Kembali secara otomatis ke stasiun pangkalan untuk pengisian daya | Tersedia pada perangkat dengan fitur pengisian daya otomatis |
map_saving | Pengaturan mode penyimpanan peta untuk perangkat VSLAM | Tersedia pada vakum tanpa navigasi lidar |
ai_obstacle_detection | Aktifkan/Nonaktifkan deteksi rintangan AI | Tersedia pada model S10 dan L10s |
ai_obstacle_image_upload | Aktifkan/Nonaktifkan mengunggah gambar rintangan ke cloud | Tersedia pada perangkat dengan kamera depan |
ai_obstacle_picture | Aktifkan/Nonaktifkan tampilan gambar rintangan | Tersedia pada perangkat dengan kamera depan |
ai_pet_detection | Aktifkan/Nonaktifkan deteksi hewan peliharaan AI | Tersedia pada perangkat dengan kamera depan |
ai_human_detection | Aktifkan/Nonaktifkan deteksi manusia AI | Tersedia pada S10 dan S10 Pro |
ai_furniture_detection | Aktifkan/Nonaktifkan deteksi furnitur AI | Tersedia pada perangkat dengan kamera depan |
ai_fluid_detection | Aktifkan/Nonaktifkan deteksi cairan AI | Tersedia pada perangkat dengan kamera depan |
fill_light | Setelah diaktifkan, secara otomatis akan menyalakan cahaya di lingkungan dengan pencahayaan rendah untuk meningkatkan kemampuan menghindari rintangan dan kejernihan layar pada video | Tersedia pada perangkat dengan kamera depan dan lampu depan |
collision_avoidance | Setelah diaktifkan, tabrakan dengan dinding, furnitur, dan rintangan berkurang, dan efisiensi serta cakupan pembersihan sedikit berkurang | Tersedia pada perangkat dengan fitur ini |
stain_avoidance | Setelah diaktifkan dan ketika noda terdeteksi, area tersebut dihindari dan tidak dibersihkan | Tersedia pada perangkat dengan fitur deteksi cairan AI |
intelligent_recognition | Aktifkan/Nonaktifkan pengalihan peta otomatis saat peta multi-lantai diaktifkan | Tersedia pada perangkat dengan fitur peta WiFi |
cleaning_sequence | Aktifkan/Nonaktifkan urutan pembersihan ruangan kustom | Tersedia dengan fitur peta (Ini adalah entitas yang dibuat secara dinamis dan tidak terkait langsung dengan pengaturan apa pun. Saat dimatikan, urutan pembersihan saat ini dihapus dan dibuat ulang dengan urutan default, atau urutan sebelumnya dikembalikan dari memori saat diaktifkan kembali) |
voice_assistant | Aktifkan/Nonaktifkan asisten suara bawaan pada penyedot debu | Tersedia pada perangkat dengan fitur asisten suara |
fuzzy_obstacle_detection | Izinkan penyedot debu mendeteksi dan menghindari hambatan yang kabur atau kurang jelas | Tersedia pada perangkat dengan deteksi hambatan kabur AI |
ai_pet_avoidance | Gunakan kamera AI untuk mengidentifikasi dan secara aktif menghindari hewan peliharaan saat membersihkan | Tersedia pada perangkat dengan fitur detektor hewan peliharaan |
pet_picture | Secara otomatis mengambil foto hewan peliharaan yang ditemui selama pembersihan | Tersedia pada perangkat dengan fitur detektor hewan peliharaan |
pet_focused_detection | Prioritaskan deteksi hewan peliharaan dan objek terkait hewan peliharaan | Tersedia pada perangkat dengan fitur furnitur hewan peliharaan |
floor_direction_cleaning | Bersihkan sepanjang arah papan lantai untuk mencegah goresan | Tersedia pada perangkat dengan fitur pembersihan arah lantai |
pet_focused_cleaning | Sesuaikan strategi pembersihan saat hewan peliharaan terdeteksi | Tersedia pada perangkat dengan fitur detektor hewan peliharaan |
smart_charging | Hitung jumlah baterai yang dibutuhkan secara tepat untuk menyelesaikan pekerjaan pembersihan dan melanjutkan | Tersedia pada perangkat dengan fitur pengisian daya otomatis |
human_follow | Biarkan vacuum mengikuti seseorang menggunakan kameranya | Tersedia pada perangkat dengan fitur ayunan pad pel dan streaming kamera |
max_suction_power | Aktifkan mode daya hisap maksimum absolut untuk pembersihan intensif | Tersedia pada perangkat dengan fitur daya hisap maksimum |
smart_drying | Sesuaikan waktu pengeringan secara otomatis berdasarkan kelembapan lingkungan | Tersedia pada perangkat dengan fitur pengeringan pintar |
hot_washing | Gunakan air panas untuk mencuci pad pel di stasiun dasar | Tersedia pada perangkat dengan fitur pencucian panas tetapi tanpa fitur pencucian pel pintar |
uv_sterilization | Aktifkan sterilisasi cahaya UV untuk pel atau tangki air | Tersedia pada perangkat dengan fitur sterilisasi UV |
camera_light_brightness_auto | Sesuaikan kecerahan lampu isi kamera bawaan secara otomatis | Tersedia pada perangkat dengan fitur streaming kamera dan lampu isi |
off_peak_charging | Jadwalkan vacuum untuk mengisi daya hanya selama jam listrik non-puncak | Tersedia pada perangkat dengan fitur pengisian daya non-puncak |
mopping_under_furnitures | Perluas alas pel untuk membersihkan secara menyeluruh di bawah furnitur rendah | Tersedia pada perangkat dengan fitur ayunan alas pel |
gap_cleaning_extension | Perluas alas pel ke celah dan tepi yang sempit | Tersedia pada perangkat dengan fitur ayunan alas pel |
intensive_carpet_cleaning | Tingkatkan daya hisap dan sesuaikan pola pembersihan khusus untuk karpet | Tersedia pada perangkat dengan fitur pembersihan karpet intensif |
large_particles_boost | Tingkatkan daya hisap sementara saat ditemukan debu besar | Tersedia pada perangkat dengan fitur peningkatan partikel besar |
ultra_clean_mode | Lakukan pembersihan sangat intensif di seluruh area | Tersedia pada perangkat dengan mode ultra bersih tetapi tanpa fitur pencucian pel cerdas |
streaming_voice_prompt | Aktifkan suara panduan saat streaming kamera aktif | Tersedia pada perangkat dengan fitur streaming kamera |
clean_carpets_first | Prioritaskan membersihkan area berkarpet sebelum berpindah ke lantai keras | Tersedia pada perangkat dengan fitur bersihkan karpet terlebih dahulu |
silent_drying | Kurangi kebisingan selama proses pengeringan kain pel | Tersedia pada perangkat dengan fitur pengeringan senyap |
hair_compression | Secara otomatis memampatkan rambut yang terkumpul di tempat sampah untuk menghemat ruang | Tersedia pada perangkat dengan fitur pemampatan rambut |
side_brush_carpet_rotate | Sesuaikan perilaku rotasi sikat samping saat berpindah ke karpet | Tersedia pada perangkat dengan fitur putar sikat samping pada karpet |
side_reach | Perluas sikat samping untuk menyapu tepi dengan lebih baik | Tersedia pada perangkat dengan fitur jangkauan samping |
smart_mop_washing | Sesuaikan durasi pencucian kain pel secara dinamis berdasarkan seberapa kotor kain pel | Tersedia pada perangkat dengan fitur pencucian kain pel pintar |
dnd_disable_resume_cleaning | Cegah vakum melanjutkan tugas pembersihan yang dijeda selama jam Jangan Ganggu | Tersedia pada perangkat dengan fungsi DND |
dnd_disable_auto_empty | Cegah stasiun pangkalan mengosongkan tempat sampah secara otomatis selama jam Jangan Ganggu | Tersedia pada perangkat dengan fungsi DND |
dnd_reduce_volume | Turunkan volume suara prompt vacuum selama jam Jangan Ganggu | Tersedia pada perangkat dengan fungsi DND |
auto_change_mop | Secara otomatis mengeluarkan dan memasang pad pel yang berbeda berdasarkan kebutuhan pembersihan | Tersedia pada perangkat dengan fitur penggantian pel otomatis |
lift_chassis_on_carpet | Angkat sasis utama vacuum untuk menavigasi karpet bertumpuk tinggi dengan lebih baik | Tersedia pada perangkat dengan fitur pengangkatan sasis di karpet |
close_roller_cover_on_carpet | Tutup penutup sikat rol utama untuk mencegahnya tersangkut di karpet | Tersedia pada perangkat dengan fitur penutup rol |
dust_bag_drying | Gunakan udara panas untuk mengeringkan kantong debu di dalam stasiun dasar | Tersedia pada perangkat dengan fitur pengeringan kantong debu manual |
ring_light_always_on | Biarkan lampu cincin indikator vacuum tetap menyala terus-menerus | Tersedia pada perangkat dengan fitur lampu cincin selalu menyala |
active_suspension_crossing | Gunakan suspensi aktif untuk mengangkat vacuum melewati ambang tinggi atau rintangan | Tersedia pada perangkat dengan fitur suspensi aktif |
dynamic_obstacle_cleaning | Sesuaikan jalur pembersihan secara dinamis di sekitar rintangan yang baru terdeteksi | Tersedia pada perangkat dengan fitur pembersihan hambatan dinamis |
pressurized_cleaning | Tekan kain pel ke bawah untuk penghilangan noda yang lebih baik | Tersedia pada perangkat dengan fitur pembersihan bertekanan |
lds_state | Alihkan posisi modul LDS (Sensor Jarak Laser) | Tersedia pada perangkat dengan fitur pengangkatan LDS otomatis |
mop_washing_with_detergent | Secara otomatis mencampur deterjen ke dalam air saat mencuci kain pel | Tersedia pada perangkat dengan fitur penambahan deterjen otomatis dan mengepel dengan deterjen |
mop_extend | Perluas kain pel untuk cakupan tepi yang lebih baik | Tersedia pada perangkat dengan fitur perluasan pel |
mopping_with_detergent | Secara otomatis menambahkan deterjen ke tangki air untuk mengepel | Tersedia pada perangkat dengan fitur mengepel dengan deterjen |
obstacle_crossing | Koordinasikan roda dan suspensi untuk melewati hambatan sulit | Tersedia pada perangkat dengan fitur melintasi hambatan |
| Nama | Deskripsi | Catatan |
|---|---|---|
cleaning_time | Durasi pembersihan pekerjaan terakhir/saat ini | Tidak tersedia saat pemetaan cepat |
mapping_time | Durasi pemetaan pekerjaan pemetaan cepat saat ini | Hanya tersedia saat robot melakukan pemetaan cepat |
cleaned_area | Area yang dibersihkan dari pekerjaan pembersihan terakhir/saat ini | Tidak tersedia saat pemetaan cepat |
state | Status robot | Entitas ini menampilkan status robot yang tidak ada secara native di Home Assistant, seperti charging_completed |
status | Status robot | |
relocation_status | Status relokasi robot | |
task_status | Status tugas robot | |
water_tank | Status tangki air robot | Tersedia pada vacuum dengan tangki air |
mop_pad | Status kain pel basah robot | Tersedia pada penyedot debu dengan basis pencucian sendiri |
dust_collection | Status ketersediaan pengumpulan debu | Tersedia pada vacuum dengan stasiun pengosongan otomatis |
auto_empty_status | Status dok pengosongan otomatis | Tersedia pada vacuum dengan stasiun pengosongan otomatis |
self_wash_base_status | Status basis cuci otomatis | Tersedia pada penyedot debu dengan basis pencucian sendiri |
error | Deskripsi kode kesalahan robot | Pelaporan kesalahan |
charging_status | Status pengisian daya robot | |
battery_level | Tingkat baterai robot | |
first_cleaning_date | Tanggal pembersihan pertama | |
total_cleaning_time | Total durasi pembersihan | |
cleaning_count | Total kali pembersihan | |
total_cleaned_area | Total area dibersihkan | |
stream_status | Status saat ini dari aliran video kamera langsung (misalnya, Idle, Streaming) | Tersedia pada perangkat dengan fitur streaming kamera |
drainage_status | Status saat ini dari sistem pembuangan air stasiun pangkalan | Tersedia pada perangkat dengan fitur pemeriksaan air |
low_water_warning | Menunjukkan jika tangki air bersih di stasiun pangkalan hampir habis | Tersedia pada perangkat dengan basis cuci otomatis |
task_type | Jenis tugas yang sedang dijalankan saat ini (misalnya, Membersihkan, Mengembalikan, Mencuci) | Tersedia pada perangkat dengan fitur tipe tugas |
firmware_version | Versi firmware saat ini yang terpasang pada vacuum | |
cleaning_progress | Persentase penyelesaian pekerjaan pembersihan saat ini | Tersedia pada perangkat dengan fitur kemajuan pembersihan |
drying_progress | Persentase penyelesaian siklus pengeringan pel saat ini | Tersedia pada perangkat dengan basis cuci otomatis |
dust_bag_drying_status | Status saat ini dari proses pengeringan kantong debu (misalnya, Mengering, Menganggur) | Tersedia pada perangkat dengan fitur pengeringan kantong debu manual atau otomatis |
clean_water_tank_status | Status dan level saat ini dari tangki air bersih di stasiun dasar | Tersedia pada perangkat dengan basis cuci otomatis |
dirty_water_tank_status | Status dan level saat ini dari tangki air kotor di stasiun dasar | Tersedia pada perangkat dengan basis cuci otomatis |
dust_bag_status | Status saat ini dari kantong pengumpul debu (misalnya, Ada, Penuh, Hilang) | Tersedia pada perangkat dengan stasiun pengosongan otomatis |
detergent_status | Status saat ini dari kartrid deterjen di stasiun dasar | Tersedia pada perangkat dengan basis cuci otomatis |
hot_water_status | Suhu atau status saat ini dari pemanas air panas untuk mencuci pel | Tersedia pada perangkat dengan fitur pencucian panas |
station_drainage_status | Status saat ini dari sistem pembuangan sambungan air otomatis | Tersedia pada perangkat dengan fitur pembuangan |
Entitas sensor konsumabel dibuat secara dinamis untuk melaporkan sisa umur atau waktu yang tersisa untuk berbagai bagian dan aksesori perangkat.
Entitas sensor peta dibuat secara dinamis dari peta yang disimpan untuk melaporkan kondisi terkait peta.
| Nama | Deskripsi | Catatan |
|---|---|---|
charging_state | Menunjukkan apakah vacuum sedang mengisi daya di stasiun dasar | |
roller_cover_status | Menunjukkan apakah penutup sikat roller utama terpasang atau tertutup dengan benar | Tersedia pada perangkat dengan fitur penutup rol |
lds_status | Menunjukkan apakah modul LDS (Laser Distance Sensor) berada di posisi terangkat | Tersedia pada perangkat dengan fitur pengangkatan LDS otomatis |
| Nama | Deskripsi | Catatan |
|---|---|---|
volume | Tingkat volume | |
mop_cleaning_remainder | Pengingat pembersihan pel | |
camera_light_brightness | Tingkat kecerahan target dari lampu pengisi kamera | Tersedia pada perangkat dengan fitur streaming kamera dan lampu isi |
self_clean_area | Ukuran area yang ditentukan (dalam meter persegi) untuk dibersihkan sebelum kembali untuk mencuci pel | Tersedia pada perangkat dengan stasiun pencuci sendiri tetapi tanpa fitur frekuensi pembersihan pel |
self_clean_time | Waktu yang ditentukan (dalam menit) untuk membersihkan sebelum kembali mencuci pel | Tersedia pada perangkat dengan frekuensi pembersihan sendiri tetapi tanpa fitur frekuensi pembersihan pel |
wetness_level | Tingkat kelembapan target untuk bantalan pel saat mengepel | Tersedia pada perangkat dengan fitur tingkat kelembapan |
drying_time | Durasi yang ditentukan (dalam jam) untuk mengeringkan bantalan pel | Tersedia pada perangkat dengan basis cuci sendiri dan frekuensi pembersihan pel atau fitur waktu pengeringan lama |
auto_empty_area | Ukuran area yang ditentukan untuk dibersihkan sebelum kembali untuk mengosongkan tempat sampah | Tersedia pada perangkat dengan fitur area dan mode pengosongan otomatis |
| Nama | Deskripsi | Catatan |
|---|---|---|
dnd_start | Mulai jangan diganggu | Tidak tersedia saat jangan diganggu dinonaktifkan |
dnd_end | Akhir jangan diganggu | Tidak tersedia saat jangan diganggu dinonaktifkan |
off_peak_charging_start | Waktu mulai pengisian listrik saat off-peak | Tersedia pada perangkat dengan fitur pengisian daya non-puncak |
off_peak_charging_end | Waktu berakhir pengisian listrik saat off-peak | Tersedia pada perangkat dengan fitur pengisian daya non-puncak |
| Nama | Deskripsi | Catatan |
|---|---|---|
start_auto_empty | Mulai pengosongan otomatis | Tersedia pada vacuum dengan stasiun pengosongan otomatis |
clear_warning | Hapus peringatan | Tidak tersedia saat tidak ada peringatan untuk dibersihkan |
self_clean | Mulai/pause cuci pel secara manual | Tersedia pada vacuum dengan basis cuci sendiri, tidak tersedia saat pencucian tidak mungkin dilakukan |
manual_drying | Mulai/berhenti pengeringan pel secara manual | Tersedia pada vacuum dengan basis cuci sendiri, tidak tersedia saat pengeringan tidak memungkinkan |
manual_dust_bag_drying | Memicu atau menghentikan proses pengeringan kantong debu secara manual | Tersedia pada perangkat dengan fitur pengeringan kantong debu manual atau otomatis |
water_tank_draining | Memicu stasiun dasar untuk mengeringkan saluran air internalnya | Tersedia pada perangkat dengan fitur pembuangan |
base_station_self_repair | Memicu rutinitas diagnosa dan perbaikan mandiri stasiun dasar | Tersedia pada perangkat dengan basis cuci otomatis |
start_recleaning | Memerintahkan vacuum untuk memulai ulang pekerjaan pembersihan sebelumnya dari awal | Tersedia pada perangkat dengan fitur pembersihan otomatis ulang dan peta |
empty_water_tank | Memerintahkan vacuum untuk mengosongkan sepenuhnya tangki air bawaannya | Tersedia pada perangkat dengan fitur pengosongan tangki air |
base_station_cleaning | Memicu rutinitas pembersihan mandiri stasiun dasar untuk papan cuciannya | Tersedia pada perangkat dengan fitur pembersihan stasiun |
reload_shortcuts | Memuat kembali pintasan pembersihan yang tersimpan dari vacuum | Tersedia pada perangkat dengan fitur pintasan |
shortcut_{1-33} | Menjalankan pintasan pembersihan spesifik yang tersimpan | Tersedia pada perangkat dengan fitur pintasan |
Entitas tombol bahan habis pakai digunakan untuk menyetel ulang sisa umur bagian dan aksesori perangkat setelah diganti atau dibersihkan.
Entitas tombol peta digunakan untuk memicu fungsi pemetaan atau berinteraksi dengan peta yang disimpan.
| Nama | Deskripsi | Catatan |
|---|---|---|
suction_level | Tingkat hisap dari vakum | Tidak tersedia jika pembersihan kustom diaktifkan dan pekerjaan saat ini bukan pembersihan zona atau pembersihan titik |
water_volume | Volume air dari vakum | Tersedia pada vakum dengan tangki air. Tidak tersedia jika pembersihan kustom diaktifkan dan pekerjaan saat ini bukan pembersihan zona atau pembersihan titik |
mop_pad_humidity | Tingkat kelembapan dari kain mop | Tersedia pada vakum dengan basis cuci otomatis. Tidak tersedia jika pembersihan kustom diaktifkan dan pekerjaan saat ini bukan pembersihan zona atau pembersihan titik |
cleaning_mode | Mode pembersihan dari vakum (Menyapu, Mengepel, Menyapu dan mengepel) | Tidak tersedia selama pembersihan. (Opsi dihasilkan secara dinamis untuk vakum tanpa kain mop yang dapat diangkat) |
carpet_sensitivity | Sensitivitas karpet dari fitur peningkatan karpet | Tidak tersedia saat peningkatan karpet dimatikan |
auto_empty_frequency | Frekuensi pengosongan otomatis | Tidak tersedia ketika pengumpulan debu otomatis dinonaktifkan atau tidak tersedia |
self_clean_area | Pilih area pembersihan sebelum kembali untuk membersihkan pad pel | Tersedia pada penyedot debu dengan basis pencucian sendiri |
mop_wash_level | Level penggunaan air pembersih pel | Tersedia pada vacuum dengan basis cuci sendiri dan input air eksternal |
drying_time | Waktu pengeringan pel dalam menit | Tersedia pada penyedot debu dengan basis pencucian sendiri |
mopping_type | Jenis pengepelan untuk pembersihan mendalam atau harian | Tersedia pada vacuum dengan fitur deteksi cairan dan noda AI |
wider_corner_coverage | Frekuensi membalik ke sudut untuk membersihkannya dengan pad pel | Tersedia pada perangkat tanpa fitur ayunan pad pel dan frekuensi pembersihan pel |
mop_pad_swing | Frekuensi mengayunkan bagian belakang vacuum untuk membersihkan tepi dengan pad pel | Tersedia pada perangkat dengan ayunan pad pel tetapi tanpa fitur perpanjangan pel |
voice_assistant_language | Bahasa yang digunakan oleh asisten suara bawaan vacuum | Tersedia pada perangkat dengan fitur asisten suara |
auto_empty_mode | Logika yang digunakan untuk menentukan kapan vacuum harus mengosongkan kotak debu secara otomatis | Tersedia pada perangkat dengan fitur mode pembersihan otomatis |
cleangenius | Aktifkan kecerdasan otomatis untuk pengaturan pembersihan dan pengepelan ruangan | Tersedia pada perangkat dengan fitur CleanGenius |
auto_rewashing | Logika untuk memutuskan apakah pad pel perlu dicuci kedua kali berdasarkan tingkat kotoran | Tersedia pada perangkat dengan fitur pencucian ulang otomatis |
auto_recleaning | Logika untuk memutuskan apakah area yang sangat kotor perlu dibersihkan sekali lagi | Tersedia pada perangkat dengan fitur pembersihan ulang otomatis |
cleaning_route | Pola navigasi yang digunakan selama pembersihan (misalnya, Standar, Dalam, Cepat) | Tersedia pada perangkat dengan fitur rute pembersihan |
custom_mopping_route | Pola navigasi yang digunakan secara khusus saat fitur mengepel diaktifkan | Tersedia pada perangkat dengan fitur rute mengepel khusus |
self_clean_frequency | Kondisi (Area, Waktu, atau Ruangan) yang memicu kembalinya untuk pencucian pel | Tersedia pada perangkat dengan fitur frekuensi pembersihan otomatis |
mop_clean_frequency | Nilai frekuensi spesifik berdasarkan mode frekuensi pembersihan otomatis yang dipilih | Tersedia pada perangkat dengan fitur basis cuci otomatis dan frekuensi pembersihan pel |
mop_extend_frequency | Nilai frekuensi spesifik berdasarkan mode perpanjangan pel yang dipilih | Tersedia pada perangkat dengan fitur perluasan pel |
cleangenius_mode | Tingkat intensitas dari mode pembersihan otomatis CleanGenius | Tersedia pada perangkat dengan fitur mode CleanGenius |
washing_mode | Intensitas siklus pencucian pel di stasiun dasar | Tersedia pada perangkat dengan fitur pencucian kain pel pintar |
water_temperature | Suhu target air yang digunakan untuk mencuci pad pel | Tersedia pada perangkat dengan fitur suhu air |
mop_pressure | Jumlah tekanan ke bawah yang diterapkan pada pad pel | Tersedia pada perangkat dengan fitur tekanan pel |
mop_temperature | Suhu target pad pel selama pembersihan | Tersedia pada perangkat dengan fitur suhu pel |
low_lying_area_frequency | Frekuensi pembersihan khusus di bawah furnitur yang rendah | Tersedia pada perangkat dengan fitur frekuensi area rendah |
scraper_frequency | Frekuensi penggunaan alat pengikis (jika berlaku) | Tersedia pada perangkat dengan fitur frekuensi pengikis |
battery_charge_level | Persentase baterai target untuk diisi sebelum melanjutkan pekerjaan pembersihan | |
auto_lds_coverage | Pengaturan cakupan untuk mengangkat sensor LDS di ruang sempit | Tersedia pada perangkat dengan fitur pengangkatan LDS otomatis |
Entitas pemilih ruangan dihasilkan secara dinamis dari peta yang disimpan dan digunakan untuk mengedit pengaturan pembersihan yang disesuaikan per ruangan.
Entitas pilih peta digunakan untuk berinteraksi dengan peta yang disimpan.
Entitas kamera hanya tersedia saat menggunakan koneksi cloud dan digunakan untuk menampilkan peta langsung dan peta yang disimpan.