
配置选项
在 Home Assistant 中,每个成功配置的机器人吸尘器都会被存储为一个独立的集成条目。一个对应的设备会自动创建并与该条目关联,从而公开吸尘器的实体、服务和地图数据。配置选项提供了对每个设备的设置访问权限,允许分别自定义每个集成条目的行为。

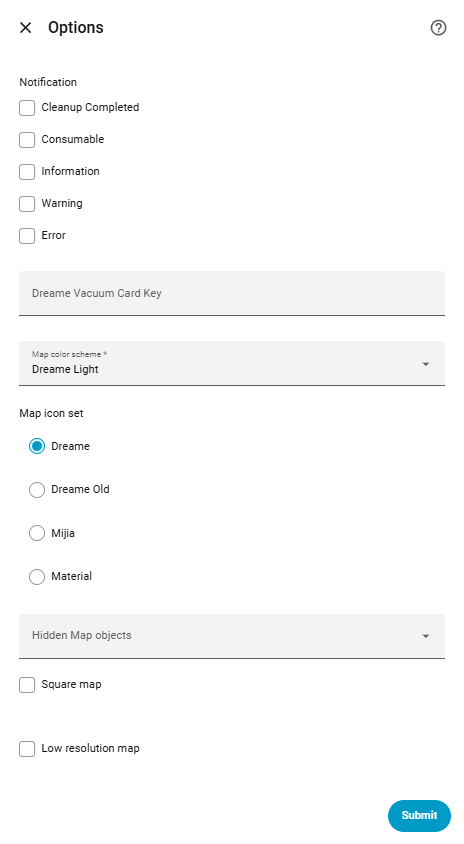
这些设置可以在初始设置过程中立即访问,作为完成所选连接类型配置后的最后一步(就在设备添加到 Home Assistant 之前)。以后也可以随时通过 Home Assistant 的 集成 页面修改,方法是点击位于设备卡片右上角的 配置 按钮。
Dreame Vacuum Card 密钥
一个用于 Dreame 吸尘器卡片 许可证密钥的可选字段。当输入有效密钥时,集成会自动激活嵌入的自定义卡,并在仪表板的自定义卡中提供其可用性。如果输入无效密钥,该卡将在仪表板中保持预览模式。
单设备激活
每个许可证密钥严格限制为单一设备。一旦密钥被激活,它将永久绑定到该特定设备,无法用于在其他设备上激活该卡。
注意
该字段完全是可选的。如果留空,嵌入的自定义卡仍然可以添加到仪表板,但将以预览模式运行。可以随时在预览模式下通过卡的界面直接获取有效密钥。
通知
选择该集成允许为此设备创建的 持久通知 类别。取消选中某个类别将完全禁用该类别,即使底层设备事件仍然发生。
- 清理完成 (
cleanup_completed):每当清理任务成功完成时生成。 - 耗材 (
consumable):当耗材寿命即将耗尽或组件需要维护时生成。 - 信息 (
information):为一般信息事件和状态更新生成。 - 警告 (
warning):当设备遇到可清除的错误或小问题时生成。 - 错误 (
error):当设备发生严重故障或硬件错误时生成。
伴侣应用
默认情况下,持续通知仅显示在 Home Assistant 仪表板中。它们不能直接推送到移动设备上的 Home Assistant Companion 应用,因为需要特定的通知设备 ID。要在移动设备上接收推送通知,一个 自定义自动化 必须创建一个要么监听该集成的 事件 或监控器生成持续通知,然后将它们转发到特定的移动设备。
地图显示选项 地图支持
以下设置仅适用于已配置云账户(DreameHome、MovaHome、TROUVER 或小米家)的设备,因为它们都依赖于地图数据:
Dreame 吸尘器卡片
以下设置仅适用于生成的地图相机实体。Dreame 吸尘器卡片 会原生显示其自身的地图,并可以独立通过其 高级配置 覆盖 颜色方案 和 图标集。方形地图图片 和 低分辨率地图图片 选项对自定义卡片无效,因此建议启用 低分辨率地图图片 以节省内存。
色彩方案
选择生成地图图片时使用的配色方案。
- Dreame Light (
dreame_light):官方 Dreame 应用的主题。 - Dreame Dark (
dreame_dark):dreame_vacuum集成专用的深色主题。 - Mijia Light (
mijia_light):官方小米米家应用的亮色主题。 - Mijia Dark (
mijia_dark):官方小米米家应用的深色主题。 - Grayscale (
grayscale):无色、单色地图主题。 - Transparent (
transparent):生成的地板、墙壁和房间填充完全透明,便于将地图覆盖在自定义背景上。
图标库
选择用于地图标记(如机器人、充电器和家具)的图标样式,与官方应用程序的图标集匹配。
- Dreame (
dreame):官方 Dreame 应用程序的图标集。 - Dreame Old (
dreame_old):旧版 Dreame 应用程序的图标集。 - Mijia (
mijia):官方小米米家应用程序的图标集。 - Material (
material):Home Assistant 内置的 Material Design 图标。
隐藏的地图对象
选择在生成的地图图像中排除哪些地图元素。这对于简化地图或隐藏不需要在特定仪表板上显示的信息非常有用。
可用对象
- 房间颜色 (
color):每个房间的不同填充颜色。 - 房间图标 (
icon):基于房间类型的房间图标。 - 房间名称 (
name):房间名称的文本标签。 - 房间名称背景 (
name_background):房间名称背后的胶囊形背景及其相关颜色。 - 房间顺序 (
order):表示清洁顺序的编号徽章。 - 房间吸力等级 (
suction_level):表示房间配置吸力等级的图标。 - 房间水量 (
water_volume):表示房间配置水量的图标。 - 房间清洁次数 (
cleaning_times):表示房间将被清洁次数的徽章。 - 房间清洁模式 (
cleaning_mode):表示房间配置清洁模式(扫地、拖地或两者)的图标。(仅在支持的设备上) - 房间拖地模式 (
mopping_mode):表示房间配置拖布类型的图标。(仅在支持的设备上) - 路径 (
path):显示机器人清洁过的位置的路径。 - 禁止进入区域 (
no_go):限制区域。 - 禁止拖地区域 (
no_mop):限制拖地的区域。 - 虚拟墙 (
virtual_wall):添加的虚拟墙,用于防止机器人穿越。 - 虚拟门槛 (
pathway):机器人必须小心穿越的定义门槛。(仅支持的设备) - 活动区域 (
active_area):区域清洁时绘制的边界框。 - 活动点 (
active_point):显示1.5平方米区域的点清洁位置。 - 充电器图标 (
charger):基座图标。 - 机器人图标 (
robot):表示机器人本身的图标。 - 清洁方向 (
cleaning_direction):表示机器人当前清洁方向的箭头。 - AI障碍 (
obstacle):AI检测到的障碍物图标,例如鞋子和电线。(仅支持的设备) - 宠物 (
pet):检测为宠物的障碍物。(仅支持的设备) - 地毯区域 (
carpet):地毯纹理。(仅支持的设备) - 地面材质 (
material):房间的地面材质纹理,例如木地板或瓷砖。(仅支持的设备) - 低洼区域 (
low_lying_area):机器人通过降低其 LiDAR 扫描器进入的低区域。(仅在支持的设备上) - 家具 (
furniture):3D 或 2D 家具。(仅在支持的设备上) - 坡道 (
ramp):环境中放置的坡道。(仅在支持的设备上) - 窗帘 (
curtain):窗帘。(仅在支持的设备上) - 巡航点 (
cruise_point):前往操作点。(仅在支持的设备上)
方形地图图像
强制生成的地图摄像机图像为 1:1 方形比例,而不是地图的自然边界盒,这对于期望方形图像的仪表板布局可能很有用。
低分辨率地图图像
以降低的分辨率生成地图摄像机图像,以减少内存使用并加快更新速度。
内存限制
生成大型地图可能需要大量内存。如果在导航到设备页面或访问地图摄像头实体时,Home Assistant 崩溃并重新启动,很可能是由于内存不足。启用此选项通常可以解决此问题。
注意
启用此选项也会禁用 已保存的 WiFi 地图 摄像头实体,因为在低分辨率下不可用。
优先使用云端
仅适用于使用 小米 Home 账户配置的设备。此设置允许更新在初始配置步骤中选择的偏好。
- 启用时: 强制所有通信通过云端。这对于小米已禁用本地访问功能的新设备,或设备和 Home Assistant 位于不同子网时是必需的。
- 禁用时(建议用于支持的设置): 集成会与设备建立直接的本地连接(同时仍自动处理来自云的令牌和IP续订)。这会使所有通信(地图数据除外)完全保持在本地。
测试本地API可用性
此选项提供了一种非常有用的方式来测试本地连接。为了确保设备初始设置顺利完成而不出现错误,在配置流程中可以保持优先使用云启用。一旦设备成功添加到Home Assistant,就可以在此禁用该选项,以检查设备是否实际上支持本地API。如果禁用后设备变得不可用,只需重新启用即可回退到云连接。
YAML 供参考
yaml
dreame_vacuum:
  # Local connection
  host: 192.168.1.100
  token: b2a1c3d4e5f6a7b8c9d0e1f2a3b4c5d6

  # Cloud connection
  username: your@email.com
  password: your_password
  country: de
  prefer_cloud: true # Only available on Xiaomi Home

  # Options available regardless of connection type
  dvc_key: 123e4567-e89b-42d3-a456-426614174000
  notify:
    - information
    - warning
    - error

  # Options available only with map support (Cloud)
  color_scheme: dreame_dark
  icon_set: dreame_old
  hidden_map_objects:
    - name_background
    - name
    - order
  square: true
  low_resolution: true